




19 October 2026
Miksi pelkkä RTK ei riitä robottiruohonleikkuuseen
Tarkka paikannus auttaa robottiruohonleikkuria seuraamaan karttaansa. Esteiden tunnistaminen, ahtaissa tiloissa navigointi ja heikentyneen satelliittivastaanoton hallinta vaativat kuitenkin muutakin. Koko järjestelmä ratkaisee, kuinka itsenäisesti robottiruohonleikkuri pystyy toimimaan.
Lyhyt vastaus
RTK auttaa robottiruohonleikkuria laskemaan sijaintinsa tarkasti. Pelkkä RTK ei kuitenkaan pysty tunnistamaan estettä, suunnittelemaan reittiä puutarhakalusteiden ympäri tai päättämään, miten umpikujasta pääsee pois.
Nämä tehtävät edellyttävät muiden antureiden sekä kartoitus- ja navigointiohjelmistojen yhteistyötä.
Tämä ero tuli selvästi esiin vuoden 2026 SGS-vertailussa. Kaikki neljä testattua robottiruohonleikkuria saivat täydet pisteet ajoreitin tarkkuudesta avoimilla alueilla, mutta tulokset vaihtelivat esteiden tunnistamisessa, toiminnan palautumisessa ja monimutkaisessa navigoinnissa. Kress EyePilot saavutti korkeimman painotetun kokonaispistemäärän, 4,5 pistettä viidestä.
Mitä RTK tarjoaa
RTK tulee sanoista Real-Time Kinematic (reaaliaikainen kinemaattinen paikannus). Se yhdistää maailmanlaajuisten satelliittinavigointijärjestelmien (GNSS) havainnot tunnettuihin sijainteihin sijoitettujen tukiasemien korjaustietoihin.
Sopivissa olosuhteissa tämä mahdollistaa tarkan ja toistettavan paikannuksen, jota tarvitaan seuraaviin toimintoihin:
• kartoitettujen virtuaalisten rajojen seuraaminen;
• järjestelmällisten leikkuulinjojen ylläpitäminen;
• navigointi kartoitettujen nurmialueiden välillä;
• paluureittien seuraaminen latausasemalle.
Nämä ovat tärkeitä perustoimintoja ilman rajakaapelia tapahtuvassa ruohonleikkuussa. Tarkka paikannus auttaa vähentämään leikkaamatta jääviä kaistaleita ja tarpeetonta päällekkäistä leikkuuta sekä pitämään robottiruohonleikkurin liikkeet kartan mukaisina.
Kartta ja sijaintitieto eivät kuitenkaan kerro kaikkea, mitä puutarhassa tapahtuu. Tuoli on saatettu siirtää sen jälkeen, kun nurmikko kartoitettiin. Henkilö voi ylittää leikkuureitin. Kulkuväylä voi olla osittain tukossa.
Robottiruohonleikkurin on pystyttävä havaitsemaan nämä muutokset ja reagoimaan niihin.
Mihin paikannus ei yksin pysty
Esteiden tunnistaminen
RTK tarjoaa sijaintitietoa. Se ei tunnista palloa, eläintä tai henkilöä robottiruohonleikkurin kulkureitillä.
Esteiden tunnistaminen edellyttää muita antureita ja ohjelmistoja. Navigointijärjestelmän on tämän jälkeen käytettävä tietoja päättääkseen, pitääkö robottiruohonleikkurin hidastaa, pysähtyä vai vaihtaa suuntaa.
Puutarhanomistajille lopputuloksessa on kaksi tärkeää asiaa: miten robottiruohonleikkuri reagoi esteeseen ja kuinka paljon ruohoa sen ympärille jää leikkaamatta.
Navigointi haastavissa puutarhoissa
Robottiruohonleikkurin sijainnin tunteminen ei automaattisesti määritä, miten sen pitäisi liikkua.
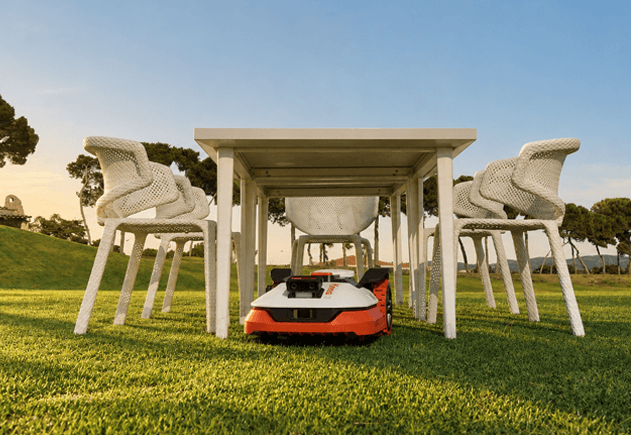
Tiiviisti sijoitetut puutarhakalusteet voivat jättää vain vähän tilaa kääntymiseen. Umpikujassa robottiruohonleikkurin on löydettävä reitti ulos. Kapea kulkuväylä nurmialueiden välillä voi edellyttää huolellista reittisuunnittelua ja liikkeenhallintaa.
RTK voi tarjota sijaintitietoa kaikissa näissä tilanteissa. Laajempi navigointijärjestelmä määrittää, miten tietoa käytetään.
Heikentyneen satelliittivastaanoton hallinta
Puut, rakennukset ja muurit voivat estää tai heijastaa satelliittisignaaleja. RTK-korjaustiedot eivät voi korvata satelliittihavaintoja, joita robottiruohonleikkuri ei pysty vastaanottamaan.
Täydentävät paikannusmenetelmät voivat auttaa robottiruohonleikkuria selviytymään tilanteista, joissa paikannuksen luotettavuus heikkenee tilapäisesti. Järjestelmästä ja olosuhteista riippuen se voi jatkaa toimintaansa, hidastaa tai pysähtyä, kunnes luotettava sijaintitieto on jälleen saatavilla.
Olennaista on, kuinka tehokkaasti järjestelmä hallitsee keskeytyksen ja palautuu siitä.
Miten teknologiat toimivat yhdessä
Valmistajat voivat yhdistää RTK:n kameroihin, inertiantureihin ja pyörien liikkeen mittauksiin. Useista antureista saatavien tietojen yhdistämistä kutsutaan yleisesti anturifuusioksi.
Jokaisella tietolähteellä on oma tehtävänsä.
| Teknologia | Tärkein tehtävä |
|---|---|
| RTK-paikannus | Tarjoaa tarkan satelliittipohjaisen sijaintiviitteen sopivissa olosuhteissa. |
| Visuaalinen paikannus, mukaan lukien V-SLAM | Käyttää visuaalisia piirteitä sijainnin ja liikkeen arvioimiseen suhteessa ympäristöön. |
| Inertia-anturit | Mittaavat liikkeen ja pyörimisliikkeen muutoksia liikkeen arvioinnin tueksi. |
| Pyöräodometria | Arvioi kuljetun matkan pyörien pyörimisliikkeen perusteella. |
| Kamerapohjainen ympäristön havainnointi | Tulkitsee kuvia ja auttaa tunnistamaan esineitä, nurmikon reunoja ja muita piirteitä. |
| Navigointiohjelmisto | Käyttää saatavilla olevia tietoja reittien suunnitteluun, liikkeiden ohjaamiseen ja muuttuviin olosuhteisiin reagoimiseen. |
V-SLAM tulee sanoista Visual Simultaneous Localisation and Mapping (samanaikainen visuaalinen paikannus ja kartoitus). Sen tehtävä eroaa kamerapohjaisesta kohteentunnistuksesta: liikkeen arvioiminen visuaalisten piirteiden perusteella on eri tehtävä kuin kohteen tunnistaminen.
Myös täydentävillä tietolähteillä on rajoituksensa. Pyörien luistaminen voi vaikuttaa odometriaan, kun taas visuaalisten piirteiden vähäisyys voi vaikeuttaa visuaalista paikannusta. Liikkeen arvioinnissa virheet voivat kasautua, jolloin tarvitaan korjausta luotettavan sijaintiviitteen avulla.
Teknologioiden tarkka yhdistelmä vaihtelee tuotteittain. Ratkaisevaa on, kuinka tehokkaasti järjestelmä hyödyntää käytettävissä olevia tietoja.
Miksi samankaltaiset tekniset tiedot voivat johtaa erilaisiin tuloksiin
Kahden robottiruohonleikkurin teknisissä tiedoissa voi olla RTK, kamerat ja esteiden tunnistus. Tämä ei kuitenkaan tarkoita, että ne selviytyisivät yhtä hyvin samassa puutarhassa.
Ajatellaan nurmikolle asetettua tuolia. Robottiruohonleikkurin on havaittava se, arvioitava käytettävissä oleva tila, valittava reitti ja ohjattava liikkeitään tuolinjalkojen ympärillä. Sen jälkeen sen on jatkettava leikkuuta jättämättä tarpeettoman suurta aluetta leikkaamatta.
Jos tuoli on osa ahtaasti sijoitettua kalusteryhmää, robottiruohonleikkurin on ehkä myös tunnistettava, ettei sen nykyinen reitti johda eteenpäin, ja löydettävä toinen ulospääsy.
Jokainen vaihe riippuu anturitietojen laadusta ja ohjelmiston toiminnasta. Ominaisuusluettelo kertoo käytettävissä olevista teknologioista, mutta käytännön testit osoittavat, mihin robottiruohonleikkuri kokonaisuutena pystyy.
Mitä SGS-vertailu osoitti
Vuoden 2026 SGS-vertailussa arvioitiin neljää erikoisliikkeiden kautta myytävää premium-luokan robottiruohonleikkuria kahdellatoista suorituskyvyn osa-alueella.
Kaikki neljä saivat 5 pistettä viidestä ajoreitin tarkkuudesta avoimen alueen testissä. SGS arvioi leikkuujäljen tasaisuutta, leikkaamatta jääneitä alueita sekä leikkuukuvion selkeyttä ja suoruutta.
Erot tulivat selvemmin esiin tehtävissä, joissa oli esteitä, ahtaita tiloja ja heikentynyt satelliittivastaanotto.
| Testialue | Kress EyePilot | Robottiruohonleikkuri A | Robottiruohonleikkuri B | Robottiruohonleikkuri C |
|---|---|---|---|---|
| Ajoreitin tarkkuus | 5 | 5 | 5 | 5 |
| Paikallaan olevien esteiden tunnistus | 5 | 1 | 3 | 4 |
| Vapautuminen jumiutuneista tilanteista | 5 | 1 | 5 | 3 |
| Navigointi umpikujissa | 4 | 1 | 2 | 4 |
| Navigointi alueiden välillä | 5 | 5 | 1 | 4 |
| Toiminnan palautuminen signaalin katkeamisen jälkeen | 4 | 1 | 4 | 3 |
Pisteet annetaan asteikolla 1–5. Nämä ovat valittuja osa-alueita koko vertailusta.
Kress EyePilot sai korkeimmat tai jaetut korkeimmat pisteet 11:ssä 12 testialueesta. Se saavutti korkeimman kokonaispistemäärän, 4,5 pistettä viidestä. Seuraavina olivat Robottiruohonleikkuri C 3,8 pisteellä, Robottiruohonleikkuri B 3,7 pisteellä ja Robottiruohonleikkuri A 2,5 pisteellä.
Tämä monipuolinen suorituskyky on tärkeää puutarhoissa, joissa avoimien nurmialueiden tarkka leikkuu on vain osa työtä. Esteet, alueita yhdistävät kulkuväylät ja vaikeat vastaanotto-olosuhteet voivat kaikki vaikuttaa siihen, pystyykö robottiruohonleikkuri suorittamaan työnsä itsenäisesti loppuun.
Vertailu ei osoita, että jokin yksittäinen anturi tai paikannusteknologia olisi aiheuttanut tuloksen. Siinä arvioitiin kokonaisten robottiruohonleikkureiden suorituskykyä määritellyissä olosuhteissa.
Mitä ostajien kannattaa kysyä
Puutarhan rakenne tulisi ottaa arvioinnin lähtökohdaksi. Ennen robottiruohonleikkurin valintaa kannattaa kysyä:
1. Kuinka tarkasti se pystyy kartoittamaan nurmikon ja sen rajat?
2. Miten se reagoi pieniin esteisiin ja kulkureitille asetettuihin esineisiin?
3. Pystyykö se poistumaan ahtaista tiloista ja umpikujista ilman apua?
4. Pystyykö se liikkumaan luotettavasti erillisten nurmialueiden välillä?
5. Mitä tapahtuu, kun satelliittivastaanoton luotettavuus heikkenee?
6. Voiko erikoisliike arvioida puutarhan ja selittää mahdolliset asennusvaatimukset?
Nämä kysymykset yhdistävät tekniset tiedot siihen työhön, jota robottiruohonleikkurin on tarkoitus tehdä.
Yksinkertainen, avoin nurmikko asettaa erilaisia vaatimuksia kuin puutarha, jossa on täysikasvuisia puita, kalusteita ja kapeita kulkuväyliä. Sopiva valinta riippuu koko järjestelmän kyvystä hallita näitä olosuhteita.
Yhteenveto
RTK muodostaa perustan tarkalle paikannukselle robottiruohonleikkuussa. Ympäristön havainnointi, kartoitus, liikkeenhallinta ja navigointiohjelmisto muuttavat sijaintitiedon käytännön toiminnaksi.
SGS-vertailussa Kress EyePilot saavutti saman tuloksen kuin kaikki kolme kilpailijaansa ajoreitin tarkkuudessa avoimilla alueilla ja sai korkeimman kokonaispistemäärän laajemman testin suoritustensa ansiosta.
Puutarhanomistajille tämä osoittaa, miksi kannattaa tarkastella muutakin kuin yhtä teknologiaa: olennaista on ymmärtää, kuinka itsenäisesti robottiruohonleikkuri pystyy huolehtimaan koko puutarhasta.
Usein kysytyt kysymykset
RTK tukee tarkkaa paikannusta, mutta robottiruohonleikkuri tarvitsee myös kartoituksen, liikkeenhallinnan ja navigointiohjelmiston. Esteiden tunnistaminen ja puutarhan muutoksiin reagoiminen edellyttävät lisäksi muita anturitoimintoja.
V-SLAM käyttää visuaalisia piirteitä sijainnin ja liikkeen arvioimiseen samalla, kun se luo tai päivittää karttaa. Kamerapohjainen ympäristön havainnointi tulkitsee kuvia tunnistaakseen esimerkiksi esteitä ja nurmikon reunoja. Ne suorittavat eri tehtäviä, vaikka molemmat käyttävät kameratietoa.
Ei. Antureiden laatu, ohjelmisto ja tapa, jolla tiedot yhdistetään, vaikuttavat kaikki lopputulokseen. Useammat tietolähteet voivat tukea navigointia, mutta koko järjestelmän on hyödynnettävä niitä tehokkaasti.
Ne voivat auttaa selviytymään tilapäisistä katkoksista tuotteesta ja olosuhteista riippuen. Visuaalisiin havaintoihin ja liikkeeseen perustuvilla arvioilla on kuitenkin rajoituksensa, joten toiminnan jatkuvuutta ei voida taata, kun satelliittivastaanotto ei ole käytettävissä.
Kaikki neljä testattua robottiruohonleikkuria saivat täydet pisteet ajoreitin tarkkuudesta avoimilla alueilla, mutta niiden tulokset vaihtelivat muissa haasteissa. Kress EyePilot saavutti korkeimman kokonaispistemäärän, mikä osoitti sen monipuolisen suorituskyvyn määritellyn vertailun puitteissa.
Jaa tämä artikkeli



Selviytyvätkö robottiruohonleikkurit kapeista kulkuväylistä, umpikujista ja monialueisista pihoista?
Tutustu siihen, miten robottiruohonleikkurit liikkuvat kapeissa kulkuväylissä, umpikujissa ja erillisten nurmialueiden välillä.
9 November 2026

Automaattinen kartoitus: kuinka tarkasti se määrittää nurmikon rajat?
Kartan luominen on vasta alkua. Tutustu siihen, mikä tekee robottiruohonleikkurin automaattisesta kartoituksesta todella luotettavaa.
2 November 2026

Esteiden tunnistus: mikä on tärkeää todellisessa puutarhassa?
Havaitseminen on vasta ensimmäinen askel. Lue, mitä tehokas esteiden väistäminen edellyttää todellisessa puutarhassa.
26 October 2026

Mitä tapahtuu, kun robottiruohonleikkuri menettää RTK-signaalin?
Puut, rakennukset ja korjaustiedon katkokset voivat heikentää paikannusta. Katso, miten robottiruohonleikkurit reagoivat.
12 October 2026

Verkko-RTK vai RTK paikallisella tukiasemalla: mitä eroa niillä on robottiruohonleikkureissa?
Kaksi tapaa tarkkaan leikkuuseen ilman rajakaapelia. Tutustu verkko-RTK:n ja paikallisen tukiaseman eroihin.
5 October 2026

Neljä premium-robottiruohonleikkuria vertailussa SGS-testissä 2026
Neljä premium-robottiruohonleikkuria. Kaksitoista SGS-testiä todellisissa olosuhteissa. Katso, mikä niistä suoriutui parhaiten.
11 September 2026


