




19 oktober 2026
Waarom RTK alleen niet voldoende is voor robotmaaien
Auwkeurige positiebepaling helpt een robotmaaier om zijn maaikaart nauwkeurig te volgen. Maar voor het herkennen van obstakels, navigeren in krappe ruimtes en omgaan met verminderde satellietontvangst is meer nodig. Het samenspel van alle systemen bepaalt hoe zelfstandig de robotmaaier kan werken.
Kort antwoord
RTK helpt een robotmaaier zijn positie nauwkeurig te bepalen, maar kan op zichzelf geen obstakels herkennen, routes rond tuinmeubilair plannen of bepalen hoe de maaier uit een doodlopende doorgang komt.
Daarvoor moeten sensoren en software voor het in kaart brengen van de tuin en de navigatie samenwerken.
Dit bleek uit de SGS-vergelijking van 2026. Alle vier de geteste robotmaaiers behaalden de maximale score voor de nauwkeurigheid van hun rijtraject op open terrein, maar verschilden in hun prestaties op het gebied van obstakeldetectie, herstel en complexe navigatie. Kress EyePilot behaalde de hoogste gewogen totaalscore: 4,5 op 5.
Wat RTK bijdraagt
RTK staat voor Real-Time Kinematic (realtime kinematische positionering). Het combineert satellietwaarnemingen van wereldwijde satellietnavigatiesystemen (GNSS) met correctiegegevens van referentiestations waarvan de locatie bekend is.
Onder geschikte omstandigheden maakt dit een zeer nauwkeurige en herhaalbare positiebepaling mogelijk. Dat helpt de robotmaaier bij:
• het volgen van virtuele grenzen die op de kaart zijn vastgelegd;
• het aanhouden van systematische maaibanen;
• het navigeren tussen in kaart gebrachte gazonzones;
• het volgen van terugkeerroutes naar het laadstation.
Dit zijn belangrijke basisfuncties voor maaien zonder begrenzingsdraad. Nauwkeurige positiebepaling helpt ongemaaide stroken en onnodige overlappingen te beperken, terwijl de bewegingen van de robotmaaier afgestemd blijven op de kaart.
Maar een kaart en een positie geven niet alles weer wat er in een tuin gebeurt. Een stoel kan zijn verplaatst sinds het gazon in kaart is gebracht. Iemand kan het maaipad oversteken. Een doorgang kan gedeeltelijk geblokkeerd zijn.
De robotmaaier moet zulke veranderingen kunnen detecteren en er adequaat op reageren.
Wat positionering niet zelfstandig kan
Obstakels herkennen
RTK levert positiegegevens, maar herkent zelf geen bal, dier of persoon op de route van de robotmaaier.
Voor obstakeldetectie zijn andere sensoren en software nodig. Het navigatiesysteem moet die informatie vervolgens gebruiken om te bepalen of de robotmaaier moet vertragen, stoppen of van richting veranderen.
Voor huiseigenaren zijn twee aspecten van belang: hoe de robotmaaier op het obstakel reageert en hoeveel gras eromheen ongemaaid blijft.
Navigeren in complexe tuinindelingen
Weten waar de robotmaaier zich bevindt, betekent niet automatisch dat hij weet hoe hij zich moet verplaatsen.
Tuinmeubilair dat dicht op elkaar staat, kan weinig ruimte overlaten om te draaien. In een doodlopende doorgang moet de robotmaaier een uitweg vinden. Een smalle verbinding tussen gazonzones kan zorgvuldige routeplanning en bewegingsbesturing vereisen.
RTK kan in al deze situaties positiegegevens leveren. Het volledige navigatiesysteem bepaalt hoe die informatie wordt gebruikt.
Omgaan met verminderde satellietontvangst
Bomen, gebouwen en muren kunnen satellietsignalen blokkeren of weerkaatsen. RTK-correctiegegevens kunnen ontbrekende satellietwaarnemingen niet vervangen.
Aanvullende lokalisatiemethoden kunnen de robotmaaier helpen tijdelijke verminderingen van de betrouwbaarheid van de positiebepaling op te vangen. Afhankelijk van het systeem en de omstandigheden kan de robotmaaier doorgaan, vertragen of pauzeren totdat weer een betrouwbare positie beschikbaar is.
Doorslaggevend is hoe effectief het systeem met de onderbreking omgaat en de betrouwbare positiebepaling daarna hervat.
Hoe de technologieën samenwerken
Fabrikanten kunnen RTK combineren met camera’s, traagheidssensoren en metingen van wielbewegingen. Het combineren van informatie uit verschillende sensoren wordt doorgaans sensorfusie genoemd.
Elke informatiebron heeft een andere functie.
| Technologie | Belangrijkste bijdrage |
|---|---|
| RTK-positionering | Levert onder geschikte omstandigheden een nauwkeurige satellietgebaseerde positiereferentie. |
| Visuele lokalisatie, waaronder V-SLAM | Gebruikt visuele kenmerken om de positie en beweging ten opzichte van de omgeving te helpen schatten. |
| Traagheidssensoren | Meet veranderingen in beweging en rotatie ter ondersteuning van bewegingsschattingen. |
| Wielodometrie | Schat de afgelegde afstand op basis van de wielrotatie. |
| Cameragebaseerde omgevingswaarneming | Analyseert beelden om objecten, gazonranden en andere kenmerken te helpen detecteren. |
| Navigatiesoftware | Gebruikt de beschikbare informatie om routes te plannen, bewegingen te besturen en op veranderende omstandigheden te reageren. |
V-SLAM staat voor Visual Simultaneous Localization and Mapping (gelijktijdige visuele lokalisatie en kartering). Deze techniek verschilt van cameragebaseerde objectherkenning: beweging schatten op basis van visuele kenmerken is iets anders dan herkennen wat een object is.
Ook aanvullende informatiebronnen hebben beperkingen. Slippende wielen kunnen de odometrie beïnvloeden, terwijl een gebrek aan herkenbare visuele kenmerken visuele lokalisatie moeilijker kan maken. Fouten in bewegingsschattingen kunnen zich opstapelen, waardoor correctie aan de hand van een betrouwbare positiereferentie nodig is.
De exacte combinatie verschilt per product. Doorslaggevend is hoe effectief het systeem de beschikbare informatie gebruikt.
Waarom vergelijkbare specificaties tot verschillende resultaten kunnen leiden
Twee robotmaaiers kunnen allebei RTK, camera’s en obstakeldetectie hebben. Dat betekent echter niet dat ze in dezelfde tuin even goed presteren.
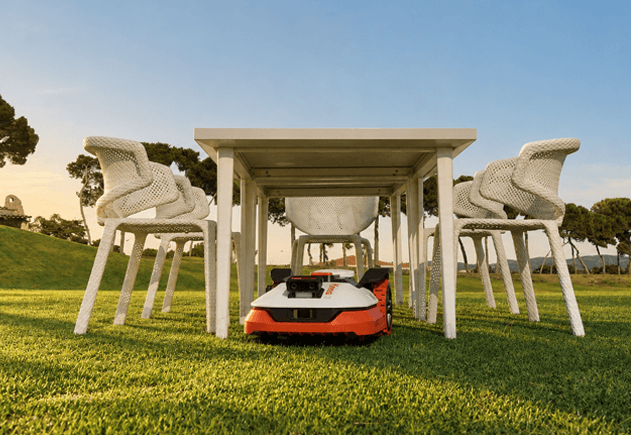
Neem bijvoorbeeld een stoel op het gazon. De robotmaaier moet de stoel detecteren, de beschikbare ruimte beoordelen, een route kiezen en zijn bewegingen rond de stoelpoten aansturen. Vervolgens moet hij het maaien hervatten zonder onnodig veel gras ongemaaid te laten.
Staat de stoel in een krappe opstelling, dan moet de robotmaaier mogelijk ook herkennen dat zijn huidige route niet werkt en een andere uitweg vinden.
Elke stap is afhankelijk van de kwaliteit van de sensorgegevens en de reactie van de software. Specificaties beschrijven welke technologieën beschikbaar zijn; praktijktests laten zien wat de complete robotmaaier daadwerkelijk kan.
Wat de SGS-vergelijking liet zien
In de SGS-vergelijking van 2026 werden vier premium robotmaaiers, verkocht via gespecialiseerde dealers, beoordeeld op twaalf prestatiegebieden.
Alle vier behaalden 5 op 5 voor de nauwkeurigheid van hun rijtraject tijdens de test op open terrein. SGS beoordeelde daarbij de gelijkmatigheid van het maaibeeld, overgeslagen gras en de duidelijkheid en rechtheid van het maaipatroon.
De verschillen werden duidelijker bij taken met obstakels, krappe ruimtes en verminderde satellietontvangst.
| Testonderdeel | Kress EyePilot | Robotmaaier A | Robotmaaier B | Robotmaaier C |
|---|---|---|---|---|
| Nauwkeurigheid van het rijtraject | 5 | 5 | 5 | 5 |
| Detectie van statische obstakels | 5 | 1 | 3 | 4 |
| Herstel uit vastgelopen situaties | 5 | 1 | 5 | 3 |
| Navigatie in doodlopende doorgangen | 4 | 1 | 2 | 4 |
| Navigatie tussen zones | 5 | 5 | 1 | 4 |
| Herstel na signaalverlies | 4 | 1 | 4 | 3 |
De scores zijn op een schaal van 1 tot 5. Dit zijn geselecteerde categorieën uit de volledige vergelijking.
Kress EyePilot behaalde in 11 van de 12 testonderdelen de hoogste of gedeeld hoogste score. Met 4,5 van de 5 punten behaalde hij de hoogste totaalscore, gevolgd door Robotmaaier C met 3,8, Robotmaaier B met 3,7 en Robotmaaier A met 2,5.
Deze brede prestaties zijn vooral relevant voor tuinen waarin nauwkeurig maaien op open gazons slechts een deel van de uitdaging vormt. Obstakels, verbindingspaden en moeilijke ontvangstomstandigheden kunnen allemaal invloed hebben op het vermogen van de robotmaaier om zijn werk zelfstandig af te ronden.
De vergelijking toont niet aan dat één specifieke sensor of positioneringstechnologie de resultaten heeft veroorzaakt. De prestaties van de complete robotmaaiers werden onder vastgestelde omstandigheden beoordeeld.
Waar kopers op moeten letten
De indeling van de tuin moet leidend zijn bij de beoordeling. Stel jezelf de volgende vragen voordat je een robotmaaier kiest:
1. Hoe nauwkeurig kan hij het gazon en de grenzen ervan in kaart brengen?
2. Hoe reageert hij op kleine obstakels en voorwerpen op zijn route?
3. Kan hij zelfstandig uit krappe ruimtes en doodlopende doorgangen komen?
4. Kan hij betrouwbaar tussen afzonderlijke gazonzones navigeren?
5. Wat gebeurt er wanneer de satellietontvangst minder betrouwbaar wordt?
6. Kan een gespecialiseerde dealer de tuin beoordelen en eventuele installatievereisten toelichten?
Deze vragen verbinden de technische specificaties met het werk dat de robotmaaier daadwerkelijk moet uitvoeren.
Een eenvoudig, open gazon stelt andere eisen dan een tuin met volgroeide bomen, tuinmeubilair en smalle doorgangen. De juiste keuze hangt af van hoe goed het complete systeem met deze omstandigheden kan omgaan.
Conclusie
RTK vormt de basis voor nauwkeurige positionering bij robotmaaien. Omgevingswaarneming, kartering, bewegingsbesturing en navigatiesoftware zetten die positiegegevens om in praktische acties.
In de SGS-vergelijking evenaarde Kress EyePilot de drie andere robotmaaiers op het gebied van rijtrajectnauwkeurigheid op open terrein en behaalde hij de hoogste totaalscore dankzij zijn prestaties over de volledige test.
Voor huiseigenaren onderstreept dit het belang van verder kijken dan één technologie: het gaat erom hoe zelfstandig de robotmaaier de hele tuin kan onderhouden.
Veelgestelde vragen
RTK ondersteunt nauwkeurige positionering, maar een robotmaaier heeft ook kartering, bewegingsbesturing en navigatiesoftware nodig. Voor het detecteren van obstakels en reageren op veranderingen in de tuin zijn aanvullende sensoren nodig.
V-SLAM gebruikt visuele kenmerken om de positie en beweging te helpen schatten terwijl een kaart wordt gemaakt of bijgewerkt. Cameragebaseerde omgevingswaarneming interpreteert beelden om kenmerken zoals obstakels en gazonranden te herkennen. Beide voeren verschillende taken uit, hoewel ze allebei camerabeelden gebruiken.
Nee. De kwaliteit van de sensoren, de software en de manier waarop informatie wordt gecombineerd, beïnvloeden allemaal het resultaat. Meer informatiebronnen kunnen de navigatie ondersteunen, maar het complete systeem moet ze effectief gebruiken.
Afhankelijk van het product en de omstandigheden kunnen ze tijdelijke onderbrekingen helpen overbruggen. Visuele en bewegingsgebaseerde schattingen hebben echter beperkingen. Daarom is een ononderbroken werking niet gegarandeerd wanneer satellietontvangst ontbreekt.
Alle vier de geteste robotmaaiers behaalden de maximale score voor de nauwkeurigheid van hun rijtraject op open terrein, terwijl de scores bij andere uitdagingen uiteenliepen. Kress EyePilot behaalde de hoogste totaalscore en liet daarmee zijn brede prestaties zien binnen de vastgestelde testomstandigheden.
Dit artikel delen



Kunnen robotmaaiers overweg met smalle doorgangen, doodlopende delen van het gazon en tuinen met meerdere maaizones?
Ontdek hoe robotmaaiers navigeren door smalle doorgangen, doodlopende delen van het gazon en afzonderlijke maaizones.
9 november 2026

Automatische mapping: hoe nauwkeurig brengt de robotmaaier het gazon in kaart?
Een kaart maken is nog maar het begin. Ontdek wat automatische mapping door robotmaaiers écht betrouwbaar maakt.
2 november 2026

Obstakeldetectie: wat telt in de praktijk?
Obstakels herkennen is pas de eerste stap. Ontdek wat er nodig is om ze in de praktijk veilig te ontwijken.
26 oktober 2026

Wat gebeurt er wanneer een robotmaaier het RTK-signaal verliest?
Bomen, gebouwen en wegvallende correctiesignalen kunnen de positiebepaling verstoren. Ontdek hoe robotmaaiers hiermee omgaan.
12 oktober 2026

Netwerk-RTK vs. RTK met een lokaal basisstation: wat is het verschil voor robotmaaiers?
Twee manieren om nauwkeurig te maaien, zonder begrenzingsdraad. Ontdek het verschil tussen netwerk-RTK en een lokaal basisstation.
5 oktober 2026

Vier premium robotmaaiers vergeleken in de SGS-test van 2026
Vier premium robotmaaiers. Twaalf SGS-tests in de praktijk. Ontdek welke als beste uit de test kwam.
11 september 2026


