




19 oktober 2026
Varför enbart RTK inte räcker för robotgräsklippning
Exakt positionering hjälper en robotgräsklippare att följa sin karta. Men för att känna igen hinder, navigera i trånga utrymmen och hantera försämrad satellitmottagning krävs mer. Det kompletta systemet avgör hur självständigt robotgräsklipparen kan arbeta.
Kort svar
RTK hjälper en robotgräsklippare att beräkna sin position med hög precision. Men RTK kan inte på egen hand känna igen ett hinder, planera en rutt runt trädgårdsmöbler eller avgöra hur robotgräsklipparen ska ta sig ut ur en återvändsgränd.
Dessa uppgifter kräver att andra sensorer samt programvara för kartläggning och navigering samverkar.
Denna skillnad blev tydlig i SGS-jämförelsen 2026. Alla fyra testade robotgräsklippare fick full poäng för körprecision på öppna ytor, men resultaten skilde sig åt när det gällde hinderdetektering, återhämtning och komplex navigering. Kress EyePilot fick det högsta viktade totalbetyget med 4,5 av 5 poäng.
Vad RTK bidrar med
RTK står för Real-Time Kinematic (kinematisk positionering i realtid). Tekniken kombinerar observationer från globala satellitnavigeringssystem (GNSS) med korrektionsdata från referensstationer med kända positioner.
Under lämpliga förhållanden ger detta den exakta och repeterbara positionering som behövs för att:
• följa kartlagda virtuella gränser;
• upprätthålla systematiska klippmönster;
• navigera mellan kartlagda gräsmattezoner;
• följa returrutter till laddstationen.
Detta är viktiga grundfunktioner för klippning utan begränsningskabel. Exakt positionering bidrar till att minska antalet oklippta remsor och onödiga överlappningar, samtidigt som robotgräsklipparens rörelser följer kartan.
Men en karta och en position beskriver inte allt som händer i en trädgård. En stol kan ha flyttats sedan gräsmattan kartlades. En person kan korsa klipprutten. En passage kan vara delvis blockerad.
Robotgräsklipparen måste kunna upptäcka och reagera på sådana förändringar.
Vad positionering inte kan göra på egen hand
Känna igen hinder
RTK ger positionsinformation. Tekniken identifierar inte en boll, ett djur eller en person i robotgräsklipparens väg.
Hinderdetektering kräver andra sensorer och programvara. Navigeringssystemet måste sedan använda informationen för att avgöra om robotgräsklipparen ska sakta ner, stanna eller ändra riktning.
För villaägare är resultatet viktigt på två sätt: hur robotgräsklipparen reagerar på föremålet och hur mycket gräs den lämnar oklippt runt det.
Navigera i komplicerade trädgårdsmiljöer
Att veta var robotgräsklipparen befinner sig avgör inte automatiskt hur den ska röra sig.
Trädgårdsmöbler som står tätt kan lämna lite utrymme för att vända. I en återvändsgränd måste robotgräsklipparen hitta en väg ut. En smal passage mellan gräsmattezoner kan kräva noggrann ruttplanering och rörelsekontroll.
RTK kan bidra med positionsinformation i var och en av dessa situationer. Det övergripande navigeringssystemet avgör hur informationen används.
Hantera försämrad satellitmottagning
Träd, byggnader och murar kan blockera eller reflektera satellitsignaler. RTK-korrektionsdata kan inte ersätta satellitobservationer som robotgräsklipparen inte kan ta emot.
Kompletterande lokaliseringsmetoder kan hjälpa robotgräsklipparen att hantera tillfälliga försämringar av positioneringens tillförlitlighet. Beroende på system och förhållanden kan den fortsätta, sakta ner eller pausa tills en tillförlitlig position åter kan fastställas.
Det viktiga är hur effektivt systemet hanterar avbrottet och återhämtar sig efteråt.
Hur teknikerna samverkar
Tillverkare kan kombinera RTK med kameror, tröghetssensorer och mätningar av hjulrörelser. Att sammanföra information från flera sensorer kallas vanligtvis sensorfusion.
Varje informationskälla fyller en särskild funktion.
| Teknik | Huvudsakligt bidrag |
|---|---|
| RTK-positionering | Ger en exakt satellitbaserad positionsreferens under lämpliga förhållanden. |
| Visuell lokalisering, inklusive V-SLAM | Använder visuella kännetecken för att uppskatta position och rörelse i förhållande till omgivningen. |
| Tröghetssensorer | Mäter förändringar i rörelse och rotation för att stödja rörelseuppskattningar. |
| Hjulodometri | Uppskattar tillryggalagd sträcka utifrån hjulens rotation. |
| Kamerabaserad omgivningsuppfattning | Tolkar bilder för att upptäcka föremål, gräskanter och andra kännetecken. |
| Navigeringsprogramvara | Använder tillgänglig information för att planera rutter, styra rörelser och reagera på förändrade förhållanden. |
V-SLAM står för Visual Simultaneous Localisation and Mapping (samtidig visuell lokalisering och kartläggning). Dess funktion skiljer sig från kamerabaserad objektigenkänning: att uppskatta rörelse utifrån visuella kännetecken är en annan uppgift än att identifiera vad ett föremål är.
Även kompletterande informationskällor har begränsningar. Hjulslirning kan påverka odometrin, medan få visuella kännetecken kan göra visuell lokalisering svårare. Fel kan ackumuleras i rörelseuppskattningar och behöva korrigeras med hjälp av en tillförlitlig positionsreferens.
Den exakta kombinationen varierar mellan olika produkter. Det avgörande är hur effektivt systemet använder den tillgängliga informationen.
Varför liknande specifikationer kan ge olika resultat
Två robotgräsklippare kan båda ha RTK, kameror och hinderdetektering i sina specifikationer. Det betyder dock inte att de kommer att hantera samma trädgård lika bra.
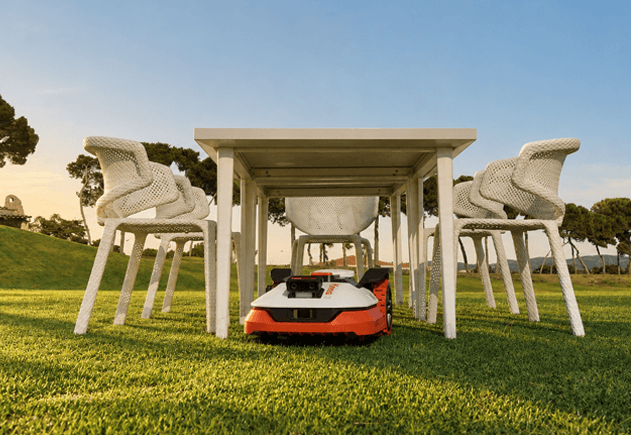
Tänk dig en stol som står på gräsmattan. Robotgräsklipparen måste upptäcka den, bedöma det tillgängliga utrymmet, välja en rutt och styra sina rörelser runt stolsbenen. Därefter måste den återuppta klippningen utan att lämna en onödigt stor yta oklippt.
Om stolen ingår i en trång möblering kan robotgräsklipparen också behöva inse att den aktuella rutten inte leder framåt och hitta en annan väg ut.
Varje steg beror på kvaliteten på sensorinformationen och hur programvaran reagerar. En specifikationslista beskriver vilka tekniker som finns tillgängliga, medan praktiska tester visar vad den kompletta robotgräsklipparen faktiskt klarar av.
Vad SGS-jämförelsen visade
SGS-jämförelsen 2026 utvärderade fyra premiumrobotgräsklippare som säljs via specialiserade återförsäljare inom tolv prestandaområden.
Alla fyra fick 5 av 5 poäng för körprecision i testet på öppna ytor. SGS bedömde klippningens jämnhet, missade gräsytor samt klippmönstrets tydlighet och rakhet.
Skillnaderna blev tydligare vid uppgifter som omfattade hinder, trånga utrymmen och försämrad satellitmottagning.
| Testområde | Kress EyePilot | Robotgräsklippare A | Robotgräsklippare B | Robotgräsklippare C |
|---|---|---|---|---|
| Körprecision | 5 | 5 | 5 | 5 |
| Detektering av statiska hinder | 5 | 1 | 3 | 4 |
| Återhämtning från fastkörning | 5 | 1 | 5 | 3 |
| Navigering i återvändsgränder | 4 | 1 | 2 | 4 |
| Navigering mellan zoner | 5 | 5 | 1 | 4 |
| Återhämtning efter signalförlust | 4 | 1 | 4 | 3 |
Poängen anges på en skala från 1 till 5. Detta är utvalda kategorier från den fullständiga jämförelsen.
Kress EyePilot fick högst eller delat högst poäng i 11 av de 12 testområdena. Den uppnådde det högsta totalbetyget med 4,5 av 5 poäng, följt av Robotgräsklippare C med 3,8, Robotgräsklippare B med 3,7 och Robotgräsklippare A med 2,5.
Denna breda prestanda är relevant för trädgårdar där exakt klippning av öppna gräsytor bara är en del av arbetet. Hinder, förbindelsepassager och svåra mottagningsförhållanden kan alla påverka om robotgräsklipparen kan slutföra sitt arbete självständigt.
Jämförelsen fastställer inte att en viss sensor eller positioneringsteknik orsakade resultatet. Den utvärderade kompletta robotgräsklippares prestanda under definierade förhållanden.
Vad köpare bör fråga sig
Trädgårdens utformning bör styra bedömningen. Innan du väljer en robotgräsklippare bör du ställa följande frågor:
1. Hur exakt kan den kartlägga gräsmattan och dess gränser?
2. Hur reagerar den på små hinder och föremål som placeras i dess väg?
3. Kan den ta sig ut ur trånga utrymmen och återvändsgränder utan hjälp?
4. Kan den förflytta sig tillförlitligt mellan separata gräsmattezoner?
5. Vad händer när satellitmottagningen blir mindre tillförlitlig?
6. Kan en specialiserad återförsäljare bedöma trädgården och förklara eventuella installationskrav?
Dessa frågor kopplar specifikationerna till det arbete som robotgräsklipparen faktiskt behöver utföra.
En enkel, öppen gräsmatta ställer andra krav än en trädgård med uppvuxna träd, möbler och smala passager. Det lämpliga valet beror på hur väl det kompletta systemet kan hantera dessa förhållanden.
Slutsats
RTK utgör grunden för exakt positionering vid robotgräsklippning. Omgivningsuppfattning, kartläggning, rörelsestyrning och navigeringsprogramvara omvandlar positionsinformationen till praktiskt arbete.
I SGS-jämförelsen matchade Kress EyePilot samtliga tre konkurrenter när det gällde körprecision på öppna ytor och uppnådde det högsta totalresultatet tack vare sina prestationer i det bredare testet.
För villaägare visar detta värdet av att se bortom en enskild teknik: det viktiga är att förstå hur självständigt robotgräsklipparen kan hantera trädgården som helhet.
Vanliga frågor
RTK möjliggör exakt positionering, men en robotgräsklippare behöver också kartläggning, rörelsestyrning och navigeringsprogramvara. För att upptäcka hinder och reagera på förändringar i trädgården krävs ytterligare sensorfunktioner.
V-SLAM använder visuella kännetecken för att uppskatta position och rörelse samtidigt som en karta skapas eller uppdateras. Kamerabaserad omgivningsuppfattning tolkar bilder för att känna igen exempelvis hinder och gräskanter. De utför olika uppgifter, även om båda använder kamerainformation.
Nej. Sensorernas kvalitet, programvaran och hur informationen kombineras påverkar alla resultatet. Fler informationskällor kan stödja navigeringen, men det kompletta systemet måste använda dem effektivt.
Beroende på produkt och förhållanden kan de hjälpa till att överbrygga tillfälliga avbrott. Visuella och rörelsebaserade uppskattningar har dock begränsningar, så fortsatt drift kan inte garanteras när satellitmottagningen saknas.
Alla fyra testade robotgräsklippare fick full poäng för körprecision på öppna ytor, medan resultaten skilde sig åt vid andra utmaningar. Kress EyePilot uppnådde det högsta totalbetyget och visade därmed sin breda prestanda inom ramen för den definierade jämförelsen.
Dela den här artikeln



Klarar robotgräsklippare smala passager, återvändsgränder och trädgårdar med flera klippzoner?
Se hur robotgräsklippare navigerar genom smala passager, återvändsgränder och mellan separata gräsytor.
9 november 2026

Automatisk kartläggning: hur exakt avgränsas gräsmattan?
Att skapa en karta är bara början. Upptäck vad som gör robotgräsklipparens automatiska kartläggning verkligt tillförlitlig.
2 november 2026

Hinderdetektering: vad är viktigt i en verklig trädgård?
Detektering är bara det första steget. Upptäck vad som krävs för effektiv hinderundvikning i en verklig trädgård.
26 oktober 2026

Vad händer när en robotgräsklippare förlorar RTK-signalen?
Träd, byggnader och avbrott i korrigeringsdata kan försämra positioneringen. Se hur robotgräsklippare hanterar detta.
12 oktober 2026

Nätverks-RTK eller RTK med lokal basstation: vad är skillnaden för robotgräsklippare?
Två vägar till exakt klippning utan begränsningskabel. Upptäck skillnaden mellan nätverks-RTK och en lokal basstation.
5 oktober 2026

Fyra premiumrobotgräsklippare jämförda i SGS-testet 2026
Fyra premiumrobotgräsklippare. Tolv SGS-tester under verkliga förhållanden. Se vilken som presterade bäst.
11 september 2026


