




19. Oktober 2026
Warum RTK allein für autonomes Mähen nicht ausreicht
Präzise Positionierung hilft einem Mähroboter, seiner Karte zu folgen. Hindernisse zu erkennen, enge Bereiche zu durchfahren und mit eingeschränktem Satellitenempfang umzugehen, erfordert jedoch mehr. Erst das Zusammenspiel aller Systemkomponenten bestimmt, wie selbstständig der Mähroboter arbeiten kann.
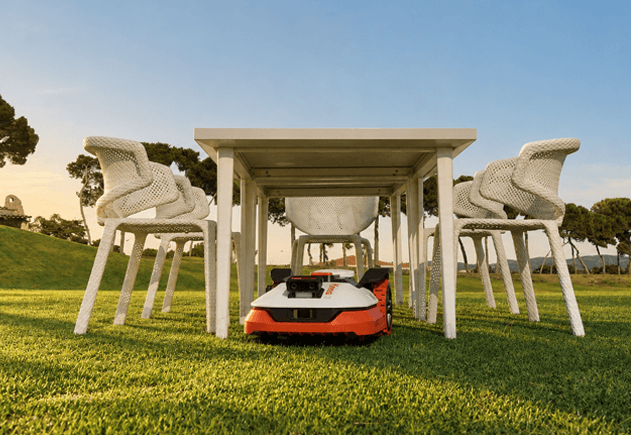
Kurz erklärt
RTK hilft einem Mähroboter, seine Position präzise zu bestimmen. Die Technologie allein ermöglicht es jedoch nicht, Hindernisse zu erkennen, eine Route um Gartenmöbel zu planen oder einen Weg aus einer Sackgasse zu finden.
Für diese Aufgaben müssen zusätzliche Sensoren, Kartierungsfunktionen und Navigationssoftware zusammenarbeiten.
Dieser Unterschied zeigte sich deutlich im SGS-Vergleichstest 2026. Alle vier getesteten Mähroboter erreichten bei der Spurgenauigkeit auf offenen Flächen die volle Punktzahl. Bei der Hinderniserkennung, der Wiederaufnahme des Betriebs nach Unterbrechungen und der Navigation in komplexen Umgebungen zeigten sich jedoch Unterschiede.
Kress EyePilot erzielte mit einer gewichteten Gesamtbewertung von 4,5 von 5 Punkten das beste Ergebnis.
Was RTK leistet
RTK steht für Real-Time Kinematic (Echtzeitkinematik). Dabei werden Beobachtungsdaten globaler Navigationssatellitensysteme (GNSS) mit Korrekturdaten von Referenzstationen kombiniert, deren Positionen bekannt sind.
Unter geeigneten Bedingungen ermöglicht dies eine präzise und wiederholbare Positionierung, die folgende Funktionen unterstützt:
• Einhaltung kartierter virtueller Grenzen;
• Beibehaltung systematischer Mähbahnen;
• Navigation zwischen kartierten Rasenflächen;
• Befolgen der Rückfahrtrouten zur Ladestation.
Dies sind wichtige Grundlagen für das Mähen ohne Begrenzungskabel. Eine präzise Positionierung hilft, ausgelassene Rasenstreifen und unnötige Überschneidungen zu reduzieren und die Bewegungen des Mähroboters an seiner Karte auszurichten.
Eine Karte und eine Positionsangabe erfassen jedoch nicht alles, was in einem Garten geschieht. Ein Stuhl kann seit der Kartierung des Rasens verschoben worden sein. Eine Person kann den Mähweg kreuzen. Ein Durchgang kann teilweise blockiert sein.
Der Mähroboter muss solche Veränderungen erkennen und darauf reagieren können.
Was die Positionsbestimmung allein nicht leisten kann
Hindernisse erkennen
RTK liefert Informationen zur Position des Mähroboters. Die Technologie erkennt jedoch nicht, ob sich ein Ball, ein Tier oder eine Person auf seinem Fahrweg befindet.
Für die Hinderniserkennung sind zusätzliche Sensoren und entsprechende Software erforderlich. Das Navigationssystem muss diese Informationen anschließend nutzen, um zu entscheiden, ob der Mähroboter langsamer fahren, anhalten oder seine Richtung ändern soll.
Für Gartenbesitzer sind dabei zwei Aspekte entscheidend: wie der Mähroboter auf das Hindernis reagiert und wie viel Rasenfläche rund um das Hindernis ungemäht bleibt.
In komplexen Gartenbereichen navigieren
Zu wissen, wo sich der Mähroboter befindet, bedeutet nicht automatisch, dass er auch weiß, wie er sich fortbewegen soll.
Eng stehende Gartenmöbel können beispielsweise nur wenig Platz zum Wenden lassen. In einer Sackgasse muss der Mähroboter einen Weg hinausfinden. Eine schmale Verbindung zwischen zwei Rasenflächen kann eine besonders präzise Routenplanung und Bewegungssteuerung erfordern.
RTK kann in all diesen Situationen Positionsdaten liefern. Wie diese Informationen genutzt werden, entscheidet jedoch das gesamte Navigationssystem.
Eingeschränkten Satellitenempfang bewältigen
Bäume, Gebäude und Mauern können Satellitensignale blockieren oder reflektieren. RTK-Korrekturdaten können Satellitensignale, die der Mähroboter nicht empfangen kann, nicht ersetzen.
Zusätzliche Technologien zur Positionsbestimmung können dem Mähroboter helfen, vorübergehende Einschränkungen der Positionierungsgenauigkeit zu überbrücken. Je nach System und Umgebungsbedingungen kann er seine Fahrt fortsetzen, die Geschwindigkeit reduzieren oder anhalten, bis wieder eine zuverlässige Positionsbestimmung möglich ist.
Entscheidend ist, wie zuverlässig das System mit solchen Unterbrechungen umgeht und anschließend den regulären Mähbetrieb wieder aufnimmt.
Wie die Technologien zusammenarbeiten
Hersteller können RTK mit Kameras, Trägheitssensoren und Messungen der Radbewegung kombinieren. Die Zusammenführung von Informationen verschiedener Sensoren wird allgemein als Sensorfusion bezeichnet.
Jede Informationsquelle erfüllt eine andere Aufgabe.
| Technologie | Hauptfunktion |
|---|---|
| RTK-Positionsbestimmung | Liefert unter geeigneten Bedingungen eine präzise satellitengestützte Positionsreferenz. |
| Visuelle Lokalisierung, einschließlich V-SLAM | Nutzt visuelle Merkmale, um Position und Bewegung relativ zur Umgebung abzuschätzen. |
| Trägheitssensoren | Messen Bewegungs- und Rotationsänderungen, um die Bewegungsschätzung zu unterstützen. |
| Radodometrie | Schätzt die zurückgelegte Strecke anhand der Radrotation. |
| Kamerabasierte Umgebungserkennung | Analysiert Bilder, um Objekte, Rasenkanten und andere Merkmale zu erkennen. |
| Navigationssoftware | Nutzt die verfügbaren Informationen, um Routen zu planen, Bewegungen zu steuern und auf veränderte Bedingungen zu reagieren. |
V-SLAM steht für Visual Simultaneous Localisation and Mapping (visuelle simultane Lokalisierung und Kartierung). Seine Aufgabe unterscheidet sich von der kamerabasierten Objekterkennung: Die Schätzung von Bewegungen anhand visueller Merkmale ist eine andere Aufgabe als die Erkennung und Identifizierung von Objekten.
Auch ergänzende Informationsquellen haben ihre Grenzen. Durchdrehende oder rutschende Räder können die Odometrie beeinträchtigen, während eine Umgebung mit wenigen visuellen Merkmalen die visuelle Lokalisierung erschweren kann. Bei Bewegungsschätzungen können sich Fehler mit der Zeit summieren, sodass eine Korrektur anhand einer zuverlässigen Positionsreferenz erforderlich wird.
Die genaue Kombination der Technologien unterscheidet sich je nach Produkt. Entscheidend ist, wie effektiv das System die verfügbaren Informationen nutzt.
Warum ähnliche technische Daten zu unterschiedlichen Ergebnissen führen können
Zwei Mähroboter können beide mit RTK, Kameras und Hinderniserkennung ausgestattet sein. Das bedeutet jedoch nicht, dass sie in ein und demselben Garten gleich gut zurechtkommen.
Stellen Sie sich einen Stuhl auf dem Rasen vor. Der Mähroboter muss ihn erkennen, den verfügbaren Platz einschätzen, eine Route wählen und seine Bewegungen zwischen den Stuhlbeinen steuern.
Anschließend muss er den Mähvorgang fortsetzen, ohne eine unnötig große Fläche ungemäht zu lassen.
Steht der Stuhl in einem engen Bereich, muss der Mähroboter möglicherweise auch erkennen, dass seine aktuelle Route nicht zum Ziel führt, und einen anderen Ausweg finden.
Jeder Schritt hängt von der Qualität der Sensordaten und der Reaktion der Software ab. Eine Ausstattungsliste zeigt, welche Technologien vorhanden sind. Praxistests zeigen, was der komplette Mähroboter tatsächlich leisten kann.
Was der SGS-Vergleich gezeigt hat
Im SGS-Vergleich 2026 wurden vier Premium-Mähroboter aus dem Fachhandel in zwölf Leistungsbereichen bewertet.
Alle vier erreichten im Test auf offenen Flächen 5 von 5 Punkten für die Weggenauigkeit. SGS bewertete die Gleichmäßigkeit des Schnittbilds, ausgelassene Rasenstellen sowie die Klarheit und Geradlinigkeit des Mähmusters.
Bei Aufgaben mit Hindernissen, engen Bereichen und eingeschränktem Satellitenempfang zeigten sich deutlichere Unterschiede.
| Testbereich | Kress EyePilot | Mähroboter A | Mähroboter B | Mähroboter C |
|---|---|---|---|---|
| Weggenauigkeit | 5 | 5 | 5 | 5 |
| Erkennung statischer Hindernisse | 5 | 1 | 3 | 4 |
| Befreiung aus festgefahrenen Situationen | 5 | 1 | 5 | 3 |
| Navigation in Sackgassen | 4 | 1 | 2 | 4 |
| Navigation zwischen Zonen | 5 | 5 | 1 | 4 |
| Wiederaufnahme nach Signalverlust | 4 | 1 | 4 | 3 |
Die Bewertungen erfolgen auf einer Skala von 1 bis 5. Dargestellt sind ausgewählte Kategorien des vollständigen Vergleichs.
Kress EyePilot erreichte in 11 der 12 Testbereiche die höchste oder gemeinsam höchste Punktzahl. Mit 4,5 von 5 Punkten erzielte er die höchste Gesamtbewertung, gefolgt von Mähroboter C mit 3,8, Mähroboter B mit 3,7 und Mähroboter A mit 2,5 Punkten.
Diese vielseitige Leistungsfähigkeit ist besonders für Gärten relevant, in denen präzises Mähen auf offenen Rasenflächen nur einen Teil der Arbeit ausmacht. Hindernisse, Verbindungswege und schwierige Empfangsbedingungen können darüber entscheiden, ob der Mähroboter seine Arbeit selbstständig abschließt.
Der Vergleich belegt nicht, dass ein bestimmter Sensor oder eine einzelne Positionierungstechnologie für das Ergebnis verantwortlich war. Bewertet wurde die Leistung vollständiger Mähroboter unter definierten Bedingungen.
Worauf Käufer achten sollten
Die Beschaffenheit des Gartens sollte bei der Bewertung im Mittelpunkt stehen. Vor der Wahl eines Mähroboters sollten Sie folgende Fragen stellen:
1. Wie präzise kann er den Rasen und seine Grenzen kartieren?
2. Wie reagiert er auf kleine Hindernisse und Gegenstände auf seiner Route?
3. Kann er enge Bereiche und Sackgassen ohne Hilfe verlassen?
4. Kann er zuverlässig zwischen getrennten Rasenflächen navigieren?
5. Was passiert, wenn der Satellitenempfang unzuverlässiger wird?
6. Kann ein Fachhändler den Garten beurteilen und mögliche Installationsanforderungen erläutern?
Diese Fragen helfen dabei, die technischen Daten mit den tatsächlichen Anforderungen an den Mähroboter zu verbinden.
Eine einfache, offene Rasenfläche stellt andere Anforderungen als ein Garten mit ausgewachsenen Bäumen, Möbeln und schmalen Durchgängen. Die richtige Wahl hängt davon ab, wie gut das Gesamtsystem mit diesen Bedingungen zurechtkommt.
Fazit
RTK bildet die Grundlage für eine präzise Positionierung beim robotergestützten Mähen. Umgebungserkennung, Kartierung, Bewegungssteuerung und Navigationssoftware machen aus dieser Positionsinformation eine nutzbare Funktion.
Im SGS-Vergleich erreichte Kress EyePilot bei der Weggenauigkeit auf freien Flächen dieselbe Punktzahl wie alle drei Wettbewerber und erzielte dank seiner Leistung in den weiteren Tests das beste Gesamtergebnis.
Für Gartenbesitzer zeigt dies, warum es sich lohnt, über eine einzelne Technologie hinauszublicken: Entscheidend ist, wie selbstständig der Mähroboter den gesamten Garten bewältigen kann.
Häufig gestellte Fragen
RTK unterstützt eine präzise Positionierung. Ein Mähroboter benötigt jedoch auch Kartierungsfunktionen, Bewegungssteuerung und Navigationssoftware. Um Hindernisse zu erkennen und auf Veränderungen im Garten zu reagieren, sind zusätzliche Sensorfunktionen erforderlich.
V-SLAM nutzt visuelle Merkmale, um Position und Bewegung abzuschätzen und gleichzeitig eine Karte zu erstellen oder zu aktualisieren. Die kamerabasierte Umgebungserkennung analysiert Bilder, um Merkmale wie Hindernisse oder Rasenkanten zu erkennen. Beide erfüllen unterschiedliche Aufgaben, obwohl sie Kameradaten nutzen.
Nein. Die Qualität der Sensoren, die Software und die Art der Informationsverarbeitung beeinflussen das Ergebnis. Zusätzliche Datenquellen können die Navigation unterstützen, müssen aber vom Gesamtsystem effektiv genutzt werden.
Je nach Produkt und Bedingungen können sie helfen, vorübergehende Unterbrechungen zu überbrücken. Visuelle und bewegungsbasierte Schätzungen haben jedoch Grenzen. Ein kontinuierlicher Betrieb ist daher nicht garantiert, wenn kein Satellitenempfang verfügbar ist.
Alle vier getesteten Mähroboter erreichten die volle Punktzahl für die Weggenauigkeit auf offenen Flächen, während die Bewertungen bei anderen Herausforderungen unterschiedlich ausfielen. Kress EyePilot erzielte die höchste Gesamtbewertung und zeigte damit seine vielseitige Leistungsfähigkeit innerhalb des definierten Vergleichs.
Diesen Artikel teilen



Können Mähroboter enge Durchgänge, Sackgassen und Gärten mit mehreren Rasenflächen bewältigen?
Erfahren Sie, wie Mähroboter enge Durchgänge, Sackgassen und getrennte Rasenflächen bewältigen.
9. November 2026

Automatische Kartierung: Wie genau erfasst sie die Rasenfläche?
Die Erstellung einer Karte ist nur der Anfang. Erfahren Sie, worauf es bei einer wirklich zuverlässigen automatischen Kartierung durch Mähroboter ankommt.
2. November 2026

Hinderniserkennung: Worauf kommt es in einem echten Garten an?
Die Erkennung ist nur der erste Schritt. Erfahren Sie, worauf es bei einer wirksamen Hindernisvermeidung in einem echten Garten ankommt.
26. Oktober 2026

Was passiert, wenn ein Mähroboter das RTK-Signal verliert?
Bäume, Gebäude und unterbrochene Korrekturdaten können die Positionierung beeinträchtigen. Erfahren Sie, wie Mähroboter darauf reagieren.
12. Oktober 2026

Netzwerk-RTK vs. RTK mit lokaler Basisstation: Was ist der Unterschied bei Mährobotern?
Zwei Wege zu präzisem Mähen ohne Begrenzungskabel. Erfahren Sie, wie sich Netzwerk-RTK von einer lokalen Basisstation unterscheidet.
5. Oktober 2026

Vier Premium-Mähroboter im SGS-Test 2026
Vier Premium-Mähroboter. Zwölf SGS-Tests unter realen Bedingungen. Sehen Sie, wer am besten abgeschnitten hat.
11. September 2026


