




19. oktober 2026
Hvorfor RTK alene ikke er nok til robotplæneklipning
Præcis positionering hjælper en robotplæneklipper med at følge sit kort. Men det kræver mere at genkende forhindringer, navigere på trange områder og håndtere reduceret satellitmodtagelse. Det samlede system afgør, hvor selvstændigt robotplæneklipperen kan arbejde.
Kort svar
RTK hjælper en robotplæneklipper med at beregne sin position præcist. RTK kan dog ikke i sig selv genkende en forhindring, planlægge en rute uden om havemøbler eller finde ud af, hvordan robotplæneklipperen kommer ud af en blindgyde.
Disse opgaver afhænger af, at andre sensorer samt software til kortlægning og navigation arbejder sammen.
Denne forskel var tydelig i SGS-sammenligningen i 2026. Alle fire testede robotplæneklippere fik topkarakter for præcisionen af deres kørselsruter på åbne arealer, men resultaterne varierede inden for registrering af forhindringer, genopretning og kompleks navigation. Kress EyePilot opnåede den højeste vægtede samlede score med 4,5 ud af 5.
Hvad RTK bidrager med
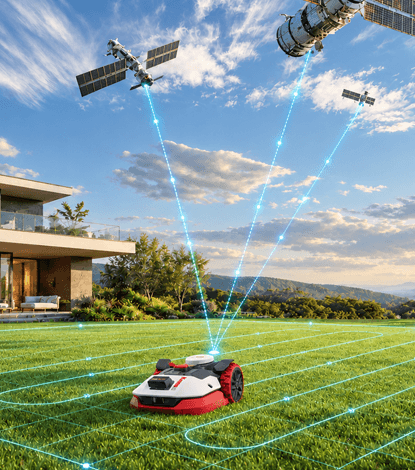
RTK står for Real-Time Kinematic (kinematisk positionering i realtid). Teknologien kombinerer observationer fra globale satellitnavigationssystemer (GNSS) med korrektionsdata fra referencestationer med kendte positioner.
Under egnede forhold giver dette den præcise og gentagelige positionering, der er nødvendig for at:
• følge kortlagte virtuelle grænser;
• opretholde systematiske klippemønstre;
• navigere mellem kortlagte plænezoner;
• følge returruter til ladestationen.
Dette er vigtige grundlæggende funktioner til klipning uden afgrænsningskabel. Præcis positionering hjælper med at begrænse uklippede striber og unødvendige overlapninger, samtidig med at robotplæneklipperens bevægelser følger kortet.
Men et kort og en position beskriver ikke alt, hvad der sker i en have. En stol kan være blevet flyttet, siden plænen blev kortlagt. En person kan krydse klipperuten. En passage kan være delvist blokeret.
Robotplæneklipperen skal kunne registrere og reagere på disse ændringer.
Hvad positionering ikke kan klare alene
Genkende forhindringer
RTK leverer positionsoplysninger. Det identificerer ikke en bold, et dyr eller en person på robotplæneklipperens rute.
Registrering af forhindringer kræver andre sensorer og software. Navigationssystemet skal derefter bruge oplysningerne til at afgøre, om robotplæneklipperen skal sænke farten, stoppe eller ændre retning.
For haveejere er resultatet vigtigt på to måder: hvordan robotplæneklipperen reagerer på genstanden, og hvor meget græs den efterlader uklippet omkring den.
Navigere i vanskelige haveindretninger
At vide, hvor robotplæneklipperen befinder sig, afgør ikke automatisk, hvordan den skal bevæge sig.
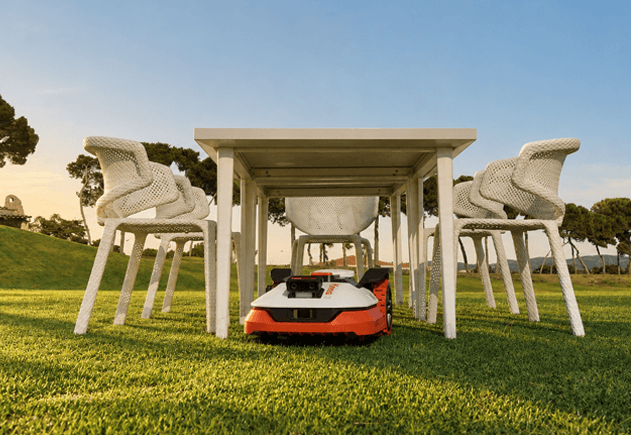
Havemøbler, der står tæt, kan give meget lidt plads til at vende. I en blindgyde skal robotplæneklipperen finde en vej ud. En smal forbindelse mellem plænezoner kan kræve omhyggelig ruteplanlægning og bevægelsesstyring.
RTK kan bidrage med positionsoplysninger i hver af disse situationer. Det samlede navigationssystem afgør, hvordan oplysningerne bruges.
Håndtere reduceret satellitmodtagelse
Træer, bygninger og mure kan blokere eller reflektere satellitsignaler. RTK-korrektionsdata kan ikke erstatte satellitobservationer, som robotplæneklipperen ikke kan modtage.
Supplerende lokaliseringsmetoder kan hjælpe robotplæneklipperen med at håndtere midlertidige reduktioner i positioneringens pålidelighed. Afhængigt af systemet og forholdene kan den fortsætte, sænke farten eller holde pause, indtil en pålidelig position igen er tilgængelig.
Det afgørende er, hvor effektivt systemet håndterer afbrydelsen og genoptager arbejdet bagefter.
Hvordan teknologierne arbejder sammen
Producenter kan kombinere RTK med kameraer, inertisensorer og målinger af hjulbevægelser. Sammenkobling af oplysninger fra flere sensorer kaldes almindeligvis sensorfusion.
Hver informationskilde har sit eget formål.
| Teknologi | Primært bidrag |
|---|---|
| RTK-positionering | Leverer en præcis satellitbaseret positionsreference under egnede forhold. |
| Visuel lokalisering, herunder V-SLAM | Bruger visuelle kendetegn til at hjælpe med at estimere position og bevægelse i forhold til omgivelserne. |
| Inertisensorer | Måler ændringer i bevægelse og rotation for at understøtte bevægelsesestimater. |
| Hjulodometri | Estimerer den tilbagelagte afstand ud fra hjulenes rotation. |
| Kamerabaseret omgivelsesregistrering | Fortolker billeder for at hjælpe med at registrere genstande, plænekanter og andre kendetegn. |
| Navigationssoftware | Bruger de tilgængelige oplysninger til at planlægge ruter, styre bevægelser og reagere på ændrede forhold. |
V-SLAM står for Visual Simultaneous Localisation and Mapping (samtidig visuel lokalisering og kortlægning). Dets funktion adskiller sig fra kamerabaseret objektgenkendelse: at estimere bevægelse ud fra visuelle kendetegn er en anden opgave end at genkende, hvad en genstand er.
Supplerende informationskilder har også begrænsninger. Hjulspin kan påvirke odometrien, mens få visuelle kendetegn kan gøre visuel lokalisering vanskeligere. Bevægelsesestimater kan akkumulere fejl og kræve korrektion ved hjælp af en pålidelig positionsreference.
Den præcise kombination varierer fra produkt til produkt. Det afgørende er, hvor effektivt systemet udnytter de tilgængelige oplysninger.
Hvorfor lignende specifikationer kan give forskellige resultater
To robotplæneklippere kan begge have RTK, kameraer og registrering af forhindringer på deres specifikationsliste. Det betyder dog ikke, at de vil klare sig lige godt i den samme have.
Forestil dig en stol, der står på plænen. Robotplæneklipperen skal registrere den, vurdere den tilgængelige plads, vælge en rute og styre sine bevægelser rundt om stolebenene. Derefter skal den genoptage klipningen uden at efterlade et unødvendigt stort uklippet område.
Hvis stolen indgår i en tæt møblering, kan robotplæneklipperen også være nødt til at erkende, at den aktuelle rute ikke fører videre, og finde en anden vej ud.
Hvert trin afhænger af kvaliteten af sensoroplysningerne og softwarens reaktion. En specifikationsliste beskriver de tilgængelige teknologier, mens praktiske tests viser, hvad den komplette robotplæneklipper faktisk kan præstere.
Hvad SGS-sammenligningen viste
SGS-sammenligningen i 2026 vurderede fire premium-robotplæneklippere, der sælges gennem specialforhandlere, inden for tolv præstationsområder.
Alle fire fik 5 ud af 5 point for kørselspræcision i testen på åbne arealer. SGS vurderede klipningens ensartethed, oversete græsområder samt klippemønstrets tydelighed og lige linjer.
Forskellene blev tydeligere ved opgaver med forhindringer, trange områder og reduceret satellitmodtagelse.
| Testområde | Kress EyePilot | Robotplæneklipper A | Robotplæneklipper B | Robotplæneklipper C |
|---|---|---|---|---|
| Kørselspræcision | 5 | 5 | 5 | 5 |
| Registrering af statiske forhindringer | 5 | 1 | 3 | 4 |
| Frigørelse fra fastkørte situationer | 5 | 1 | 5 | 3 |
| Navigation i blindgyder | 4 | 1 | 2 | 4 |
| Navigation mellem zoner | 5 | 5 | 1 | 4 |
| Genopretning efter signaltab | 4 | 1 | 4 | 3 |
Pointene gives på en skala fra 1 til 5. Dette er udvalgte kategorier fra den fulde sammenligning.
Kress EyePilot opnåede den højeste eller delt højeste score i 11 af de 12 testområder. Den fik den højeste samlede score med 4,5 ud af 5, efterfulgt af Robotplæneklipper C med 3,8, Robotplæneklipper B med 3,7 og Robotplæneklipper A med 2,5.
Denne brede præstation er relevant for haver, hvor præcis klipning af åbne plænearealer kun er en del af arbejdet. Forhindringer, forbindelsespassager og vanskelige modtageforhold kan alle påvirke, om robotplæneklipperen kan fuldføre sit arbejde selvstændigt.
Sammenligningen fastslår ikke, at en bestemt sensor eller positioneringsteknologi var årsagen til resultatet. Den vurderede komplette robotplæneklipperes præstation under definerede forhold.
Hvad købere bør spørge om
Havens indretning bør være udgangspunktet for vurderingen. Før du vælger en robotplæneklipper, bør du stille følgende spørgsmål:
1. Hvor præcist kan den kortlægge plænen og dens grænser?
2. Hvordan reagerer den på små forhindringer og genstande, der placeres på dens rute?
3. Kan den komme ud af trange områder og blindgyder uden hjælp?
4. Kan den bevæge sig pålideligt mellem separate plænezoner?
5. Hvad sker der, når satellitmodtagelsen bliver mindre pålidelig?
6. Kan en specialforhandler vurdere haven og forklare eventuelle installationskrav?
Disse spørgsmål forbinder specifikationerne med det arbejde, robotplæneklipperen faktisk skal udføre.
En enkel, åben plæne stiller andre krav end en have med store, fuldt udvoksede træer, havemøbler og smalle passager. Det rigtige valg afhænger af det samlede systems evne til at håndtere disse forhold.
Konklusion
RTK danner grundlaget for præcis positionering ved robotplæneklipning. Omgivelsesregistrering, kortlægning, bevægelsesstyring og navigationssoftware omsætter positionsoplysningerne til praktisk arbejde.
I SGS-sammenligningen matchede Kress EyePilot alle tre konkurrenter i kørselspræcision på åbne arealer og opnåede det højeste samlede resultat takket være sin præstation i den bredere test.
For haveejere viser det værdien af at se ud over en enkelt teknologi: Det afgørende er at forstå, hvor selvstændigt robotplæneklipperen kan håndtere hele haven.
Ofte stillede spørgsmål
RTK understøtter præcis positionering, men en robotplæneklipper har også brug for kortlægning, bevægelsesstyring og navigationssoftware. Registrering af forhindringer og reaktion på ændringer i haven kræver yderligere sensorfunktioner.
V-SLAM bruger visuelle kendetegn til at estimere position og bevægelse, mens et kort oprettes eller opdateres. Kamerabaseret omgivelsesregistrering fortolker billeder for at genkende elementer som forhindringer og plænekanter. De udfører forskellige opgaver, selvom begge bruger kameradata.
Nej. Sensorernes kvalitet, softwaren og måden, oplysningerne kombineres på, påvirker alle resultatet. Flere informationskilder kan understøtte navigationen, men det samlede system skal udnytte dem effektivt.
Afhængigt af produktet og forholdene kan de hjælpe med at overvinde midlertidige afbrydelser. Visuelle og bevægelsesbaserede estimater har dog begrænsninger, så fortsat drift er ikke garanteret, når satellitmodtagelsen ikke er tilgængelig.
Alle fire testede robotplæneklippere fik topkarakter for kørselspræcision på åbne arealer, mens resultaterne varierede ved andre udfordringer. Kress EyePilot opnåede den højeste samlede score og demonstrerede dermed sin brede præstation inden for den definerede sammenligning.
Del denne artikel



Kan robotplæneklippere klare smalle passager, blindgyder og haver med flere zoner?
Se, hvordan robotplæneklippere navigerer gennem smalle passager, blindgyder og mellem separate græsarealer.
9. november 2026

Automatisk kortlægning: Hvor præcist afgrænses plænen?
At oprette et kort er kun begyndelsen. Opdag, hvad der gør robotplæneklipperens automatiske kortlægning virkelig pålidelig.
2. november 2026

Registrering af forhindringer: hvad er vigtigt i en rigtig have?
Registrering er kun det første skridt. Se, hvad der kræves for effektiv undgåelse af forhindringer i en rigtig have.
26. oktober 2026

Hvad sker der, når en robotplæneklipper mister RTK-signalet?
Træer, bygninger og afbrudte korrektionsdata kan svække positioneringen. Se, hvordan robotplæneklippere håndterer det.
12. oktober 2026
Netværks-RTK vs. RTK med lokal basestation: Hvad er forskellen for robotplæneklippere?
To veje til præcis klipning uden afgrænsningskabel. Se, hvordan netværks-RTK adskiller sig fra en lokal basestation.
5. oktober 2026

Fire premium robotplæneklippere sammenlignet i SGS-testen 2026
Fire premium-robotplæneklippere. Tolv SGS-tests under virkelige forhold. Se, hvilken der klarede sig bedst.
11. september 2026


