




19 octobre 2026
Robot tondeuse : pourquoi le RTK ne suffit pas à lui seul
Un positionnement précis aide le robot tondeuse à suivre sa carte. Mais reconnaître les obstacles, se déplacer dans les espaces étroits et gérer une réception satellite dégradée demande d’autres capacités. C’est l’ensemble du système qui détermine son autonomie réelle.
En bref
Le RTK aide le robot tondeuse à calculer précisément sa position. À lui seul, il ne permet pas de reconnaître un obstacle, de contourner du mobilier de jardin ou de trouver la sortie d’une impasse.
Ces tâches reposent sur l’action coordonnée d’autres capteurs et des logiciels de cartographie et de navigation.
Le comparatif SGS 2026 illustre cette différence. Les quatre robots testés ont obtenu la note maximale pour la précision des trajectoires sur terrain dégagé. Leurs résultats diffèrent pourtant sur la détection des obstacles, la reprise après une difficulté et la navigation dans les configurations complexes. Kress EyePilot a obtenu la meilleure note globale pondérée : 4,5/5.
Ce qu’apporte le RTK
RTK signifie « Real-Time Kinematic », ou « positionnement cinématique en temps réel ». Cette technologie associe les mesures des systèmes de navigation par satellite, appelés GNSS, aux données de correction de stations de référence dont la position est connue.
Dans des conditions adaptées, elle fournit le positionnement précis et reproductible nécessaire pour :
• respecter les limites virtuelles cartographiées ;
• suivre des trajectoires de tonte régulières ;
• circuler entre les zones de pelouse cartographiées ;
• suivre les itinéraires de retour à la station de charge.
Ces fonctions sont essentielles à la tonte sans câble périphérique. Un positionnement précis contribue à limiter les bandes non tondues et les passages répétés inutilement, tout en maintenant les déplacements du robot en accord avec sa carte.
Mais la carte et la position ne décrivent pas tout ce qui se passe dans le jardin. Une chaise peut avoir été déplacée depuis la cartographie. Une personne peut traverser la trajectoire du robot. Un passage peut être partiellement encombré.
Le robot doit aussi détecter ces changements et adapter son comportement.
Ce que le positionnement ne peut pas faire à lui seul
Reconnaître les obstacles
Le RTK indique au robot où il se trouve. Il n’identifie pas un ballon, un animal ou une personne sur sa trajectoire.
La détection des obstacles nécessite d’autres capteurs et logiciels. Le système de navigation utilise ensuite leurs informations pour décider de ralentir, de s’arrêter ou de changer de direction.
Pour vous, deux résultats comptent : la réaction du robot face à l’objet et la surface d’herbe laissée non tondue autour de celui-ci.
Se déplacer dans les configurations complexes
Savoir où se trouve le robot ne suffit pas à déterminer comment il doit avancer.
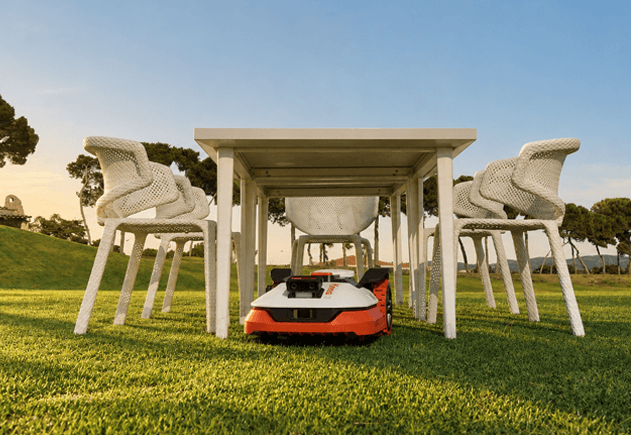
Du mobilier rapproché peut laisser peu de place pour manœuvrer. Une impasse oblige le robot à trouver une sortie. Un passage étroit entre deux pelouses exige une bonne planification du parcours et une maîtrise précise des déplacements.
Dans chaque situation, le RTK apporte une information de position. Le système de navigation complet détermine comment l’exploiter.
Gérer une réception satellite dégradée
Les arbres, les bâtiments et les murs peuvent bloquer ou réfléchir les signaux satellites. Les corrections RTK ne remplacent pas les mesures satellitaires que le robot ne reçoit pas.
Des technologies de localisation complémentaires peuvent l’aider à gérer une baisse temporaire de fiabilité du positionnement. Selon le modèle et les conditions, il peut continuer, ralentir ou se mettre en pause jusqu’à retrouver une position fiable.
L’important est sa capacité à gérer l’interruption, puis à reprendre son fonctionnement normal.
Comment les technologies se complètent
Les fabricants peuvent associer le RTK à des caméras, à des capteurs inertiels et à des mesures de rotation des roues. Le croisement de ces informations s’appelle la « fusion de capteurs ».
Chaque source remplit un rôle différent.
| Technologie | Rôle principal |
|---|---|
| Positionnement RTK | Fournit une référence de position précise par satellite, dans des conditions adaptées. |
| Localisation visuelle, dont V-SLAM | Utilise les repères visuels de l’environnement pour estimer la position et les déplacements. |
| Capteurs inertiels | Mesurent les variations de mouvement et de rotation pour aider à estimer les déplacements. |
| Odométrie des roues | Estime la distance parcourue à partir de la rotation des roues. |
| Perception par caméra | Analyse les images pour détecter les objets, les limites de pelouse et d’autres éléments. |
| Logiciel de navigation | Exploite les informations disponibles pour planifier les parcours, maîtriser les déplacements et réagir aux changements. |
Le V-SLAM, ou localisation et cartographie simultanées par vision, ne remplit pas le même rôle que la reconnaissance d’objets par caméra. Estimer un déplacement à partir de repères visuels et identifier la nature d’un objet sont deux fonctions distinctes.
Ces sources d’information complémentaires ont aussi leurs limites. Le patinage des roues peut fausser l’odométrie, tandis qu’un manque de repères complique la localisation visuelle. Les erreurs d’estimation peuvent s’accumuler et nécessiter un recalage sur une référence de position fiable.
La combinaison de technologies varie selon les modèles. L’essentiel est l’efficacité avec laquelle le système utilise les informations disponibles.
Pourquoi des équipements similaires ne donnent-ils pas les mêmes résultats ?
Deux robots peuvent tous deux disposer du RTK, de caméras et d’une détection des obstacles sans réagir aussi efficacement dans le même jardin.
Prenons une chaise sur la pelouse. Le robot doit la détecter, évaluer l’espace disponible, choisir un parcours et maîtriser ses déplacements autour des pieds. Il doit ensuite reprendre la tonte sans laisser une zone d’herbe inutilement large.
Si cette chaise fait partie d’un ensemble de mobilier rapproché, le robot doit aussi pouvoir constater que son parcours ne lui permet plus d’avancer et chercher une autre sortie.
Chaque étape dépend de la qualité des données des capteurs et de leur traitement par les logiciels. La fiche technique décrit les technologies embarquées ; les essais pratiques montrent ce que le robot peut réellement accomplir.
Ce que montre le comparatif SGS
Le comparatif SGS 2026 a évalué quatre robots tondeuses haut de gamme distribués par des revendeurs spécialisés, sur 12 critères de performance.
Les quatre modèles ont obtenu 5/5 pour la précision des trajectoires sur terrain dégagé. SGS a évalué l’uniformité de la coupe, les zones non tondues ainsi que la netteté et la rectitude des trajectoires.
Les écarts étaient plus marqués face aux obstacles, dans les espaces restreints et lorsque la réception satellite se dégradait.
| Critère évalué | Kress EyePilot | Robot A | Robot B | Robot C |
|---|---|---|---|---|
| Précision des trajectoires | 5 | 5 | 5 | 5 |
| Détection des obstacles fixes | 5 | 1 | 3 | 4 |
| Sortie d’une situation de blocage | 5 | 1 | 5 | 3 |
| Navigation dans les impasses | 4 | 1 | 2 | 4 |
| Navigation entre les zones | 5 | 5 | 1 | 4 |
| Reprise après une perte de signal | 4 | 1 | 4 | 3 |
Notes sur 5. Ce tableau présente une sélection des critères du comparatif complet.
Kress EyePilot a obtenu la meilleure note, seul ou ex æquo, sur 11 des 12 critères. Sa note globale pondérée est la plus élevée, avec 4,5/5, devant le robot C à 3,8/5, le robot B à 3,7/5 et le robot A à 2,5/5.
Cette régularité compte dans un jardin où tondre une pelouse dégagée n’est qu’une partie du travail. Les obstacles, les passages entre les zones et les difficultés de réception influencent aussi la capacité du robot à terminer la tonte sans intervention.
Le comparatif évalue des robots complets dans des conditions définies. Il ne permet pas d’attribuer le résultat à un capteur ou à une technologie de positionnement en particulier.
Les questions à poser avant l’achat
Votre jardin doit guider le choix. Avant de sélectionner un robot tondeuse, posez les bonnes questions :
1. Avec quelle précision cartographie-t-il la pelouse et ses limites ?
2. Comment réagit-il aux petits obstacles et aux objets placés sur son parcours ?
3. Peut-il sortir des espaces restreints et des impasses sans intervention ?
4. Peut-il circuler de manière fiable entre des zones de pelouse distinctes ?
5. Que se passe-t-il lorsque la réception satellite se dégrade ?
6. Un revendeur spécialisé peut-il évaluer le jardin et expliquer les conditions d’installation ?
Ces questions permettent de relier la fiche technique aux tâches que le robot devra accomplir.
Une pelouse simple et dégagée ne présente pas les mêmes difficultés qu’un jardin avec de grands arbres, du mobilier et des passages étroits. Le bon choix dépend de la capacité du système complet à gérer ces conditions.
À retenir
Le RTK fournit une base de positionnement précise. La perception de l’environnement, la cartographie, la maîtrise des déplacements et les logiciels de navigation transforment cette information en tonte effective.
Dans le comparatif SGS, Kress EyePilot a obtenu la même note maximale que les trois autres modèles pour la précision des trajectoires sur terrain dégagé. Il a atteint la meilleure note globale grâce à ses résultats sur l’ensemble des épreuves.
Pour bien choisir, regardez donc au-delà d’une seule technologie : l’enjeu est de savoir dans quelle mesure le robot pourra gérer l’ensemble de votre jardin sans intervention.
Questions fréquentes
Le RTK permet un positionnement précis, mais le robot a aussi besoin de cartographie, de maîtrise des déplacements et de logiciels de navigation. Détecter les obstacles et réagir aux changements dans le jardin exige des capacités de perception complémentaires.
Le V-SLAM utilise des repères visuels pour estimer la position et les déplacements tout en créant ou en actualisant une carte. La perception par caméra analyse les images pour reconnaître les obstacles, les limites de pelouse et d’autres éléments. Les deux fonctions utilisent des images, mais ne répondent pas au même besoin.
Non. La qualité des capteurs, les logiciels et la manière de combiner les informations sont déterminants. Des données supplémentaires peuvent améliorer la navigation, à condition que le système sache les exploiter.
Ils peuvent aider à gérer des interruptions temporaires, selon le modèle et les conditions. Mais les estimations fondées sur la vision et les déplacements ont leurs limites. La poursuite du fonctionnement n’est donc pas garantie dès que la réception satellite devient indisponible.
Les quatre robots testés ont obtenu la note maximale pour la précision des trajectoires sur terrain dégagé, mais leurs notes diffèrent sur les autres épreuves. Kress EyePilot a obtenu la meilleure note globale, illustrant la régularité de ses performances dans le cadre de ce comparatif.
Partager cet article



Passages étroits, impasses, plusieurs zones : votre robot tondeuse peut-il tout gérer ?
Passages étroits, impasses, pelouses séparées : découvrez comment les robots tondeuses gèrent les jardins aux configurations complexes.
9 novembre 2026

Cartographie automatique : quelle précision pour délimiter votre pelouse ?
Créer une carte ne suffit pas : encore faut-il qu’elle délimite correctement votre pelouse. Découvrez ce qui fait une cartographie automatique fiable.
2 novembre 2026

Détection des obstacles : ce qui compte vraiment dans votre jardin
Détecter un obstacle n’est qu’un début. Découvrez ce qui permet à un robot tondeuse de le contourner efficacement dans votre jardin.
26 octobre 2026

Que se passe-t-il lorsqu’un robot tondeuse perd le signal RTK ?
Arbres, bâtiments, interruption des données de correction : le positionnement peut perdre en précision. Découvrez comment les robots tondeuses réagissent.
12 octobre 2026

Robot tondeuse : quelles différences entre le RTK en réseau et le RTK avec antenne sur le terrain ?
Deux solutions pour une tonte précise, sans câble périphérique. Découvrez les différences entre le RTK en réseau et le RTK avec antenne…
5 octobre 2026

Quatre robots tondeuses premium comparés lors du test SGS 2026
Quatre robots tondeuses haut de gamme. Douze tests SGS en conditions réelles. Découvrez lequel arrive en tête.
11 septembre 2026


