




19 de octubre de 2026
Por qué el RTK por sí solo no es suficiente para el corte robotizado
El posicionamiento preciso ayuda a un robot cortacésped a seguir su mapa. Sin embargo, reconocer obstáculos, desplazarse por espacios reducidos y gestionar una recepción limitada de la señal satelital requiere algo más. El sistema completo determina hasta qué punto el robot cortacésped puede trabajar de forma autónoma.
Respuesta rápida
El RTK ayuda a un robot cortacésped a calcular su posición con precisión. Sin embargo, por sí solo no puede reconocer un obstáculo, planificar una ruta para rodear los muebles del jardín ni decidir cómo salir de un callejón sin salida.
Estas tareas dependen de la combinación de otros sensores y programas de cartografía y navegación.
Esta diferencia quedó patente en la comparativa SGS de 2026. Los cuatro robots cortacésped evaluados obtuvieron la máxima puntuación en precisión de trayectoria en espacios abiertos, pero sus resultados variaron en la detección de obstáculos, la recuperación y la navegación compleja. Kress EyePilot obtuvo la mayor puntuación global ponderada, con 4,5 sobre 5.
Qué aporta el RTK
RTK significa Real-Time Kinematic (cinemática en tiempo real). Combina las observaciones de los sistemas globales de navegación por satélite (GNSS) con datos de corrección procedentes de estaciones de referencia situadas en posiciones conocidas.
En condiciones adecuadas, proporciona el posicionamiento preciso y repetible necesario para:
• seguir los límites virtuales mapeados;
• mantener trayectorias de corte sistemáticas;
• desplazarse entre zonas de césped mapeadas;
• seguir las rutas de regreso a la estación de carga.
Estas funciones constituyen una base importante para el corte sin cable perimetral. Un posicionamiento preciso ayuda a reducir las franjas de césped sin cortar y los solapamientos innecesarios, manteniendo los movimientos del robot cortacésped alineados con su mapa.
Sin embargo, un mapa y una posición no describen todo lo que ocurre en un jardín. Es posible que se haya movido una silla desde que se mapeó el césped. Una persona puede cruzarse en la trayectoria de corte. Un paso puede estar parcialmente obstruido.
El robot cortacésped debe detectar estos cambios y responder a ellos.
Lo que el posicionamiento no puede hacer por sí solo
Reconocer obstáculos
El RTK proporciona información sobre la posición. No identifica una pelota, un animal o una persona en la trayectoria del robot cortacésped.
La detección de obstáculos requiere otros sensores y programas informáticos. A continuación, el sistema de navegación debe utilizar esa información para decidir si debe reducir la velocidad, detenerse o cambiar de dirección.
Para los propietarios de jardines, el resultado importa por dos motivos: cómo responde el robot cortacésped al objeto y cuánto césped deja sin cortar a su alrededor.
Desplazarse por jardines de distribución compleja
Saber dónde se encuentra el robot cortacésped no determina automáticamente cómo debe moverse.
Una disposición de muebles en un espacio reducido puede dejar poco margen para girar. En un callejón sin salida, el robot cortacésped debe encontrar una salida. Un paso estrecho entre zonas de césped puede exigir una planificación cuidadosa de la ruta y un control preciso del movimiento.
El RTK puede aportar información de posicionamiento en cada una de estas situaciones. El sistema de navegación completo determina cómo se utiliza esa información.
Gestionar una recepción satelital reducida
Los árboles, edificios y muros pueden bloquear o reflejar las señales de los satélites. Los datos de corrección RTK no pueden sustituir las observaciones satelitales que el robot cortacésped no puede recibir.
Los métodos de localización complementarios pueden ayudar al robot cortacésped a gestionar reducciones temporales de la fiabilidad del posicionamiento. Según el sistema y las condiciones, puede continuar, reducir la velocidad o detenerse hasta que vuelva a disponer de una posición fiable.
Lo importante es la eficacia con la que gestiona la interrupción y se recupera posteriormente.
Cómo trabajan juntas las tecnologías
Los fabricantes pueden combinar el RTK con cámaras, sensores inerciales y mediciones del movimiento de las ruedas. La combinación de información procedente de varios sensores se conoce habitualmente como fusión de sensores.
Cada fuente de información cumple una función diferente.
| Tecnología | Contribución principal |
|---|---|
| Posicionamiento RTK | Proporciona una referencia de posición precisa basada en satélites en condiciones adecuadas. |
| Localización visual, incluido V-SLAM | Utiliza características visuales para ayudar a estimar la posición y el movimiento con respecto al entorno. |
| Sensores inerciales | Miden los cambios de movimiento y rotación para contribuir a estimar los desplazamientos. |
| Odometría de las ruedas | Estima la distancia recorrida a partir de la rotación de las ruedas. |
| Percepción mediante cámaras | Interpreta imágenes para ayudar a detectar objetos, bordes del césped y otros elementos. |
| Software de navegación | Utiliza la información disponible para planificar rutas, controlar el movimiento y responder a los cambios del entorno. |
V-SLAM significa Visual Simultaneous Localisation and Mapping (localización y cartografía visual simultáneas). Su función es diferente de la del reconocimiento de objetos mediante cámaras: estimar el movimiento a partir de características visuales es una tarea distinta de reconocer qué es un objeto.
Las fuentes de información complementarias también tienen limitaciones. El deslizamiento de las ruedas puede afectar a la odometría, mientras que la escasez de características visuales puede dificultar la localización visual. Las estimaciones de movimiento pueden acumular errores y necesitar correcciones a partir de una referencia de posición fiable.
La combinación exacta varía según el producto. Lo importante es la eficacia con la que el sistema utiliza la información disponible.
Por qué unas especificaciones similares pueden dar resultados diferentes
Dos robots cortacésped pueden incluir RTK, cámaras y detección de obstáculos en sus especificaciones. Sin embargo, eso no significa que vayan a responder igual de bien en un mismo jardín.
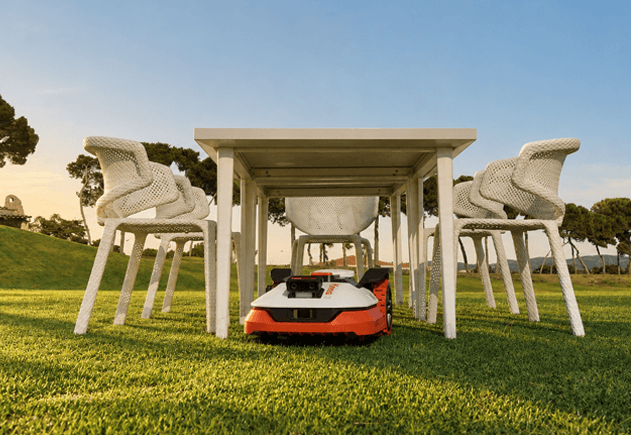
Imaginemos una silla colocada sobre el césped. El robot cortacésped debe detectarla, evaluar el espacio disponible, seleccionar una ruta y controlar sus movimientos alrededor de las patas.
Después, debe reanudar el corte sin dejar una superficie innecesariamente grande sin cortar.
Si la silla forma parte de una disposición de objetos en un espacio reducido, es posible que el robot cortacésped también deba reconocer que su ruta actual no le permite avanzar y encontrar otra salida.
Cada paso depende de la calidad de la información de los sensores y de la respuesta del software. Una lista de características describe las tecnologías disponibles; las pruebas prácticas muestran lo que el robot cortacésped completo puede conseguir.
Qué reveló la comparativa SGS
La comparativa SGS de 2026 evaluó cuatro robots cortacésped de gama alta comercializados a través de distribuidores especializados en doce áreas de rendimiento.
Los cuatro obtuvieron 5 puntos sobre 5 en precisión de trayectoria durante la prueba en espacios abiertos. SGS evaluó la uniformidad del corte, las zonas de césped sin cortar y la definición y rectitud del patrón de corte.
Las diferencias fueron más evidentes en las pruebas relacionadas con obstáculos, espacios reducidos y recepción satelital limitada.
| Área de prueba | Kress EyePilot | Robot A | Robot B | Robot C |
|---|---|---|---|---|
| Precisión de trayectoria | 5 | 5 | 5 | 5 |
| Detección de obstáculos estáticos | 5 | 1 | 3 | 4 |
| Recuperación de situaciones de bloqueo | 5 | 1 | 5 | 3 |
| Navegación en callejones sin salida | 4 | 1 | 2 | 4 |
| Navegación entre zonas | 5 | 5 | 1 | 4 |
| Recuperación tras la pérdida de señal | 4 | 1 | 4 | 3 |
Las puntuaciones son sobre 5. Estas son algunas de las categorías de la comparativa completa.
Kress EyePilot obtuvo la puntuación más alta, en solitario o compartida, en 11 de las 12 áreas evaluadas. Consiguió la mayor puntuación global, con 4,5 sobre 5, seguido del Robot C con 3,8, el Robot B con 3,7 y el Robot A con 2,5.
Esta amplitud de rendimiento resulta especialmente relevante en jardines donde el corte preciso de las zonas abiertas es solo una parte del trabajo. Los obstáculos, los pasos de conexión y las condiciones de recepción difíciles pueden influir en la capacidad del robot cortacésped para completar su trabajo de forma autónoma.
La comparativa no demuestra que un sensor o una tecnología de posicionamiento concreta fuera la causa del resultado. Se evaluó el rendimiento de robots cortacésped completos en condiciones definidas.
Qué deberían preguntarse los compradores
La distribución del jardín debe orientar la evaluación. Antes de elegir un robot cortacésped, conviene plantearse las siguientes preguntas:
1. ¿Con qué precisión puede cartografiar el césped y sus límites?
2. ¿Cómo responde a los obstáculos pequeños y a los objetos colocados en su trayectoria?
3. ¿Puede salir de espacios reducidos y callejones sin salida sin ayuda?
4. ¿Puede desplazarse de forma fiable entre zonas de césped separadas?
5. ¿Qué ocurre cuando la recepción satelital pierde fiabilidad?
6. ¿Puede un distribuidor especializado evaluar el jardín y explicar los posibles requisitos de instalación?
Estas preguntas permiten relacionar las especificaciones técnicas con el trabajo que deberá realizar el robot cortacésped.
Un césped abierto y de distribución sencilla presenta exigencias diferentes a las de un jardín con árboles maduros, muebles y pasos estrechos. La elección adecuada depende de la capacidad del sistema completo para gestionar esas condiciones.
Conclusión
El RTK proporciona la base de posicionamiento preciso para el corte robotizado. La percepción del entorno, la cartografía, el control del movimiento y el software de navegación convierten esa información de posición en trabajo útil.
En la comparativa SGS, Kress EyePilot igualó a sus tres competidores en precisión de trayectoria en espacios abiertos y obtuvo el mejor resultado global gracias a su rendimiento en el conjunto de las pruebas.
Para los propietarios de jardines, esto demuestra el valor de mirar más allá de una sola tecnología: lo importante es comprender hasta qué punto el robot cortacésped puede gestionar todo el jardín de forma autónoma.
Preguntas frecuentes
El RTK permite un posicionamiento preciso, pero un robot cortacésped también necesita cartografía, control del movimiento y software de navegación. Detectar obstáculos y responder a los cambios en el jardín requiere capacidades de detección adicionales.
V-SLAM utiliza características visuales para ayudar a estimar la posición y el movimiento mientras crea o actualiza un mapa. La percepción mediante cámaras interpreta imágenes para reconocer elementos como obstáculos o bordes del césped. Ambas realizan tareas diferentes, aunque utilizan información de cámaras.
No. La calidad de los sensores, el software y la forma en que se combina la información influyen en el resultado. Más fuentes de información pueden favorecer la navegación, pero el sistema completo debe utilizarlas eficazmente.
Pueden ayudar a superar interrupciones temporales, según el producto y las condiciones. Sin embargo, las estimaciones basadas en la visión y el movimiento tienen limitaciones, por lo que no se garantiza un funcionamiento continuo cuando no hay recepción satelital.
Los cuatro robots cortacésped evaluados obtuvieron la máxima puntuación en precisión de trayectoria en espacios abiertos, mientras que sus resultados variaron ante otros desafíos. Kress EyePilot consiguió la mayor puntuación global, demostrando la amplitud de su rendimiento dentro de las condiciones definidas en la comparativa.
Compartir este artículo



¿Pueden los robots cortacésped superar pasos estrechos, callejones sin salida y jardines con varias zonas?
Descubre cómo los robots cortacésped se desplazan por pasos estrechos, callejones sin salida y zonas de césped separadas.
9 de noviembre de 2026

Mapeo automático: ¿con qué precisión delimita el césped?
Crear un mapa es solo el principio. Descubre qué hace que el mapeo automático de los robots cortacésped sea realmente fiable.
2 de noviembre de 2026

Detección de obstáculos: ¿qué es lo que realmente importa en un jardín?
La detección es solo el primer paso. Descubre qué se necesita para evitar obstáculos de forma eficaz en un jardín real.
26 de octubre de 2026

¿Qué ocurre cuando un robot cortacésped pierde la señal RTK?
Los árboles, los edificios y las interrupciones de los datos de corrección pueden reducir la precisión del posicionamiento. Descubre cómo responden los…
12 de octubre de 2026

RTK de red vs RTK con estación base local: ¿cuál es la diferencia para los robots cortacésped?
Dos formas de conseguir un corte preciso y sin cable perimetral. Descubre en qué se diferencia el RTK de red de una…
5 de octubre de 2026

Comparativa de cuatro robots cortacésped premium en el test de SGS 2026
Cuatro robots cortacésped premium. Doce pruebas de SGS en condiciones reales. Descubre cuál quedó en primer lugar.
11 de septiembre de 2026


