




19. oktober 2026
Hvorfor RTK alene ikke er nok for robotgressklipping
Presis posisjonering hjelper en robotgressklipper med å følge kartet sitt. Men det kreves mer for å gjenkjenne hindringer, navigere på trange områder og håndtere redusert satellittmottak. Det komplette systemet avgjør hvor selvstendig robotgressklipperen kan arbeide.
Kort svar
RTK hjelper en robotgressklipper med å beregne posisjonen sin nøyaktig. RTK kan imidlertid ikke på egen hånd gjenkjenne en hindring, planlegge en rute rundt hagemøbler eller finne ut hvordan robotgressklipperen skal komme seg ut av en blindvei.
Disse oppgavene avhenger av at andre sensorer og programvare for kartlegging og navigasjon samarbeider.
Denne forskjellen kom tydelig frem i SGS-sammenligningen i 2026. Alle de fire testede robotgressklipperne fikk full poengsum for kjørenøyaktighet på åpne områder, men resultatene varierte når det gjaldt hindringsdeteksjon, gjenoppretting og kompleks navigasjon. Kress EyePilot oppnådde den høyeste vektede totalsummen med 4,5 av 5 poeng.
Hva RTK bidrar med
RTK står for Real-Time Kinematic (kinematisk posisjonering i sanntid). Teknologien kombinerer observasjoner fra globale satellittnavigasjonssystemer (GNSS) med korreksjonsdata fra referansestasjoner med kjente posisjoner.
Under egnede forhold gir dette den presise og repeterbare posisjoneringen som trengs for å:
– følge kartlagte virtuelle grenser;
– opprettholde systematiske klippemønstre;
– navigere mellom kartlagte plenområder;
– følge returruter til ladestasjonen.
Dette er viktige grunnleggende funksjoner for klipping uten begrensningskabel. Presis posisjonering bidrar til å redusere uklipte striper og unødvendig overlapping, samtidig som robotgressklipperens bevegelser følger kartet.
Men et kart og en posisjon beskriver ikke alt som skjer i en hage. En stol kan ha blitt flyttet siden plenen ble kartlagt. En person kan krysse klipperuten. En passasje kan være delvis blokkert.
Robotgressklipperen må kunne oppdage og reagere på slike endringer.
Hva posisjonering ikke kan gjøre alene
Gjenkjenne hindringer
RTK gir posisjonsinformasjon. Det identifiserer ikke en ball, et dyr eller en person i robotgressklipperens vei.
Hindringsdeteksjon krever andre sensorer og programvare. Navigasjonssystemet må deretter bruke denne informasjonen til å avgjøre om robotgressklipperen skal senke farten, stoppe eller endre retning.
For hageeiere er resultatet viktig på to måter: hvordan robotgressklipperen reagerer på gjenstanden, og hvor mye gress den lar stå uklipt rundt den.
Navigere i krevende hageutforminger
Å vite hvor robotgressklipperen befinner seg, avgjør ikke automatisk hvordan den skal bevege seg.
Hagemøbler som står tett, kan gi lite plass til å snu. I en blindvei må robotgressklipperen finne en vei ut. En smal forbindelse mellom plenområder kan kreve nøye ruteplanlegging og bevegelseskontroll.
RTK kan bidra med posisjonsinformasjon i hver av disse situasjonene. Det overordnede navigasjonssystemet avgjør hvordan informasjonen brukes.
Håndtere redusert satellittmottak
Trær, bygninger og murer kan blokkere eller reflektere satellittsignaler. RTK-korreksjonsdata kan ikke erstatte satellittobservasjoner som robotgressklipperen ikke klarer å motta.
Supplerende lokaliseringsmetoder kan hjelpe robotgressklipperen med å håndtere midlertidige reduksjoner i posisjoneringens pålitelighet. Avhengig av systemet og forholdene kan den fortsette, senke farten eller ta en pause til en pålitelig posisjon igjen er tilgjengelig.
Det avgjørende er hvor effektivt systemet håndterer avbruddet og gjenopptar arbeidet etterpå.
Hvordan teknologiene samarbeider
Produsenter kan kombinere RTK med kameraer, treghetssensorer og målinger av hjulbevegelser. Å kombinere informasjon fra flere sensorer kalles vanligvis sensorfusjon.
Hver informasjonskilde har sin egen funksjon.
| Teknologi | Hovedbidrag |
|---|---|
| RTK-posisjonering | Gir en presis satellittbasert posisjonsreferanse under egnede forhold. |
| Visuell lokalisering, inkludert V-SLAM | Bruker visuelle kjennetegn for å bidra til å estimere posisjon og bevegelse i forhold til omgivelsene. |
| Treghetssensorer | Måler endringer i bevegelse og rotasjon for å støtte bevegelsesestimater. |
| Hjulodometri | Estimerer tilbakelagt avstand basert på hjulenes rotasjon. |
| Kamerabasert omgivelsesregistrering | Tolker bilder for å bidra til å oppdage gjenstander, plenkanter og andre kjennetegn. |
| Navigasjonsprogramvare | Bruker tilgjengelig informasjon til å planlegge ruter, styre bevegelser og reagere på endrede forhold. |
V-SLAM står for Visual Simultaneous Localisation and Mapping (samtidig visuell lokalisering og kartlegging). Funksjonen skiller seg fra kamerabasert objektgjenkjenning: å estimere bevegelse ut fra visuelle kjennetegn er en annen oppgave enn å gjenkjenne hva en gjenstand er.
Supplerende informasjonskilder har også begrensninger. Hjulspinn kan påvirke odometrien, mens få visuelle kjennetegn kan gjøre visuell lokalisering vanskeligere. Bevegelsesestimater kan akkumulere feil og kreve korrigering ved hjelp av en pålitelig posisjonsreferanse.
Den nøyaktige kombinasjonen varierer fra produkt til produkt. Det avgjørende er hvor effektivt systemet bruker den tilgjengelige informasjonen.
Hvorfor like spesifikasjoner kan gi forskjellige resultater
To robotgressklippere kan begge ha RTK, kameraer og hindringsdeteksjon i spesifikasjonene sine. Det betyr likevel ikke at de vil håndtere den samme hagen like godt.
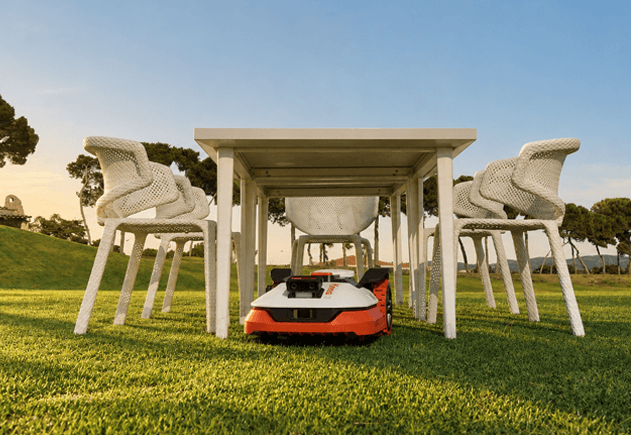
Tenk deg en stol som står på plenen. Robotgressklipperen må oppdage den, vurdere tilgjengelig plass, velge en rute og styre bevegelsene sine rundt stolbeina. Deretter må den fortsette klippingen uten å etterlate et unødvendig stort uklipt område.
Hvis stolen er en del av en trang møblering, kan robotgressklipperen også måtte gjenkjenne at den nåværende ruten ikke fører frem, og finne en annen vei ut.
Hvert trinn avhenger av kvaliteten på sensorinformasjonen og hvordan programvaren reagerer. En spesifikasjonsliste beskriver hvilke teknologier som er tilgjengelige, mens praktiske tester viser hva den komplette robotgressklipperen faktisk kan oppnå.
Hva SGS-sammenligningen viste
SGS-sammenligningen i 2026 vurderte fire premium-robotgressklippere som selges gjennom spesialforhandlere, innenfor tolv ytelsesområder.
Alle fire fikk 5 av 5 poeng for kjørenøyaktighet i testen på åpne områder. SGS vurderte hvor jevnt gresset ble klippet, områder med uklipt gress samt hvor tydelig og rett klippemønsteret var.
Forskjellene ble tydeligere i oppgaver som omfattet hindringer, trange områder og redusert satellittmottak.
| Testområde | Kress EyePilot | Robotgressklipper A | Robotgressklipper B | Robotgressklipper C |
|---|---|---|---|---|
| Kjørenøyaktighet | 5 | 5 | 5 | 5 |
| Deteksjon av statiske hindringer | 5 | 1 | 3 | 4 |
| Frigjøring fra fastkjørte situasjoner | 5 | 1 | 5 | 3 |
| Navigasjon i blindveier | 4 | 1 | 2 | 4 |
| Navigasjon mellom soner | 5 | 5 | 1 | 4 |
| Gjenoppretting etter signaltap | 4 | 1 | 4 | 3 |
Poengene gis på en skala fra 1 til 5. Dette er utvalgte kategorier fra den fullstendige sammenligningen.
Kress EyePilot fikk høyest eller delt høyest poengsum i 11 av de 12 testområdene. Den oppnådde den høyeste totalsummen med 4,5 av 5 poeng, etterfulgt av Robotgressklipper C med 3,8, Robotgressklipper B med 3,7 og Robotgressklipper A med 2,5.
Denne brede ytelsen er relevant for hager der presis klipping av åpne plenområder bare er en del av arbeidet. Hindringer, forbindelsespassasjer og vanskelige mottaksforhold kan alle påvirke om robotgressklipperen klarer å fullføre arbeidet selvstendig.
Sammenligningen fastslår ikke at en bestemt sensor eller posisjoneringsteknologi var årsaken til resultatet. Den vurderte ytelsen til komplette robotgressklippere under definerte forhold.
Hva kjøpere bør spørre om
Hagens utforming bør være utgangspunktet for vurderingen. Før du velger en robotgressklipper, bør du stille følgende spørsmål:
1. Hvor nøyaktig kan den kartlegge plenen og grensene?
2. Hvordan reagerer den på små hindringer og gjenstander som plasseres i kjøreruten?
3. Kan den komme seg ut av trange områder og blindveier uten hjelp?
4. Kan den bevege seg pålitelig mellom separate plenområder?
5. Hva skjer når satellittmottaket blir mindre pålitelig?
6. Kan en spesialforhandler vurdere hagen og forklare eventuelle installasjonskrav?
Disse spørsmålene knytter spesifikasjonene til arbeidet robotgressklipperen faktisk skal utføre.
En enkel, åpen plen stiller andre krav enn en hage med store, fullvoksne trær, hagemøbler og smale passasjer. Det riktige valget avhenger av hvor godt det komplette systemet kan håndtere disse forholdene.
Konklusjon
RTK danner grunnlaget for presis posisjonering ved robotgressklipping. Omgivelsesregistrering, kartlegging, bevegelseskontroll og navigasjonsprogramvare omsetter posisjonsinformasjonen til praktisk arbeid.
I SGS-sammenligningen oppnådde Kress EyePilot samme resultat som alle tre konkurrentene for kjørenøyaktighet på åpne områder, og fikk det høyeste totalresultatet takket være ytelsen i den bredere testen.
For hageeiere viser dette verdien av å se utover én enkelt teknologi: Det avgjørende er å forstå hvor selvstendig robotgressklipperen kan håndtere hele hagen.
Ofte stilte spørsmål
RTK støtter presis posisjonering, men en robotgressklipper trenger også kartlegging, bevegelseskontroll og navigasjonsprogramvare. Deteksjon av hindringer og reaksjon på endringer i hagen krever ytterligere sensorfunksjoner.
V-SLAM bruker visuelle kjennetegn til å estimere posisjon og bevegelse samtidig som et kart opprettes eller oppdateres. Kamerabasert omgivelsesregistrering tolker bilder for å gjenkjenne elementer som hindringer og plenkanter. De utfører forskjellige oppgaver, selv om begge bruker kamerainformasjon.
Nei. Kvaliteten på sensorene, programvaren og måten informasjonen kombineres på, påvirker alle resultatet. Flere informasjonskilder kan støtte navigasjonen, men det komplette systemet må bruke dem effektivt.
Avhengig av produktet og forholdene kan de bidra til å håndtere midlertidige avbrudd. Visuelle og bevegelsesbaserte estimater har imidlertid begrensninger, så fortsatt drift er ikke garantert når satellittmottaket er utilgjengelig.
Alle fire testede robotgressklippere oppnådde full poengsum for kjørenøyaktighet på åpne områder, mens resultatene varierte ved andre utfordringer. Kress EyePilot oppnådde den høyeste totalsummen og demonstrerte dermed sin brede ytelse innenfor den definerte sammenligningen.
Del denne artikkelen



Kan robotgressklippere håndtere smale passasjer, blindveier og hager med flere soner?
Se hvordan robotgressklippere navigerer gjennom smale passasjer, blindveier og mellom separate plenområder.
9. november 2026

Automatisk kartlegging: Hvor nøyaktig avgrenses plenen?
Å lage et kart er bare begynnelsen. Oppdag hva som gjør automatisk kartlegging med robotgressklippere virkelig pålitelig.
2. november 2026

Hindringsregistrering: hva er viktig i en vanlig hage?
Registrering er bare det første steget. Se hva som kreves for effektiv hindringsunngåelse i en vanlig hage.
26. oktober 2026

Hva skjer når en robotgressklipper mister RTK-signalet?
Trær, bygninger og avbrudd i korreksjonsdata kan svekke posisjoneringen. Se hvordan robotgressklippere håndterer dette.
12. oktober 2026

Nettverks-RTK vs. RTK med lokal basestasjon: Hva er forskjellen for robotgressklippere?
To veier til presis klipping uten begrensningskabel. Se hvordan nettverks-RTK skiller seg fra en lokal basestasjon.
5. oktober 2026

Fire premium robotgressklippere sammenlignet i SGS-testen 2026
Fire premium robotgressklippere. Tolv SGS-tester under reelle forhold. Se hvilken som kom best ut.
11. september 2026


