




19 Ottobre 2026
Perché l’RTK da solo non basta per il taglio robotizzato
La precisione nel posizionamento aiuta il robot rasaerba a seguire la mappa. Riconoscere gli ostacoli, muoversi in spazi ristretti e gestire una ricezione satellitare ridotta richiede però altre capacità. È il sistema nel suo complesso a determinare quanto autonomamente il robot sia in grado di lavorare.
In breve
L’RTK aiuta il robot rasaerba a calcolare con precisione la propria posizione. Da solo, però, non gli consente di riconoscere un ostacolo, pianificare un percorso per aggirare gli arredi da giardino o decidere come uscire da un vicolo cieco.
Queste attività dipendono dal funzionamento congiunto di altri sensori, dei sistemi di mappatura e del software di navigazione.
Questa distinzione è emersa chiaramente nel confronto SGS del 2026. Tutti e quattro i robot testati hanno ottenuto il punteggio massimo per la precisione del percorso in area aperta, ma i risultati sono stati diversi nel rilevamento degli ostacoli, nella gestione della perdita del segnale e nella navigazione in situazioni complesse. Kress EyePilot ha ottenuto il punteggio complessivo ponderato più alto, con 4,5 punti su 5.
Il ruolo dell’RTK
RTK è l’acronimo di Real-Time Kinematic (cinematica in tempo reale). Combina le misurazioni dei sistemi globali di navigazione satellitare, o GNSS, con i dati di correzione provenienti da stazioni di riferimento situate in posizioni note.
In condizioni adeguate, consente di ottenere la precisione e la ripetibilità del posizionamento necessarie per:
• seguire i confini virtuali mappati
• mantenere linee di taglio sistematiche
• spostarsi tra le diverse zone del prato mappate
• seguire i percorsi di ritorno alla stazione di ricarica
Questi sono elementi fondamentali per il taglio senza filo perimetrale. La precisione nel posizionamento aiuta a limitare le strisce d’erba non tagliate e le sovrapposizioni inutili, mantenendo gli spostamenti del robot coerenti con la mappa.
Ma una mappa e una posizione non descrivono tutto ciò che accade in un giardino. Una sedia può essere stata spostata dopo la mappatura del prato. Una persona può attraversare il percorso di taglio. Un passaggio può essere parzialmente ostruito.
Il robot deve essere in grado di rilevare questi cambiamenti e reagire di conseguenza.
Cosa non può fare da solo il posizionamento
Riconoscere gli ostacoli
L’RTK fornisce informazioni sulla posizione. Non identifica una palla, un animale o una persona lungo il percorso del robot rasaerba.
Il rilevamento degli ostacoli richiede altri sensori e software dedicati. Il sistema di navigazione deve quindi utilizzare queste informazioni per decidere se rallentare, fermarsi o cambiare direzione.
Per chi possiede un giardino, il risultato conta sotto due aspetti: come il robot reagisce all’ostacolo e quanta erba non tagliata lascia intorno ad esso.
Muoversi in configurazioni complesse
Sapere dove si trova il robot rasaerba non determina automaticamente come debba muoversi.
Una disposizione degli arredi in uno spazio ristretto può lasciare poco spazio di manovra. In un vicolo cieco, il robot deve trovare una via d’uscita. Un passaggio stretto tra diverse zone del prato può richiedere un’attenta pianificazione del percorso e un controllo preciso dei movimenti.
In ciascuna di queste situazioni, l’RTK può fornire informazioni sulla posizione. È il sistema di navigazione nel suo complesso a determinare come utilizzarle.
Gestire una ricezione satellitare ridotta
Alberi, edifici e muri possono ostacolare o riflettere i segnali satellitari. I dati di correzione RTK non possono sostituire le misurazioni satellitari che il robot non riesce a ricevere.
I sistemi di localizzazione aggiuntivi possono aiutare il robot a gestire temporanee riduzioni dell’affidabilità del posizionamento. A seconda del sistema e delle condizioni, il robot può continuare a lavorare, rallentare o fermarsi temporaneamente finché non torna disponibile un posizionamento affidabile.
Ciò che conta è quanto efficacemente riesce a gestire l’interruzione e a riprendere il normale funzionamento.
Come interagiscono le diverse tecnologie
L’RTK può essere integrato con telecamere, sensori inerziali e sistemi che misurano il movimento delle ruote. La combinazione delle informazioni provenienti da più sensori viene comunemente definita sensor fusion.
Ogni tecnologia svolge una funzione diversa.
| Tecnologia | Funzione principale |
|---|---|
| Posizionamento RTK | Fornisce un riferimento preciso della posizione basato sui segnali satellitari, in condizioni adeguate. |
| Localizzazione tramite telecamere, incluso il V-SLAM | Utilizza elementi visivi dell’ambiente circostante per contribuire a determinare la posizione e il movimento del robot rasaerba rispetto all’ambiente. |
| Sensori inerziali | Misurano le variazioni di movimento e rotazione per contribuire a stimare gli spostamenti. |
| Odometria delle ruote | Stima la distanza percorsa in base alla rotazione delle ruote. |
| Percezione tramite telecamere | Interpreta le immagini per contribuire a rilevare oggetti, bordi del prato e altri elementi. |
| Software di navigazione | Utilizza le informazioni disponibili per pianificare i percorsi, controllare i movimenti e reagire al variare delle condizioni. |
V-SLAM è l’acronimo di Visual Simultaneous Localisation and Mapping, ovvero localizzazione e mappatura visiva simultanea. Il suo ruolo è diverso dal riconoscimento degli oggetti tramite telecamere: stimare il movimento sulla base di elementi visivi è un compito distinto dal riconoscere che cosa sia un determinato oggetto.
Anche i sistemi di supporto hanno dei limiti. Lo slittamento delle ruote può influire sull’odometria, mentre la presenza di pochi elementi visivi riconoscibili può rendere più difficile la localizzazione visiva. Gli errori nella stima degli spostamenti possono accumularsi e richiedere una correzione attarverso un riferimento di posizione affidabile.
La combinazione esatta varia a seconda del prodotto. Ciò che conta è l’efficacia con cui il sistema utilizza le informazioni disponibili.
Perché specifiche simili possono produrre risultati diversi
Due robot rasaerba possono essere entrambi dotati di RTK, telecamere e rilevamento degli ostacoli. Questo, però, non significa che reagiranno allo stesso modo nello stesso giardino.
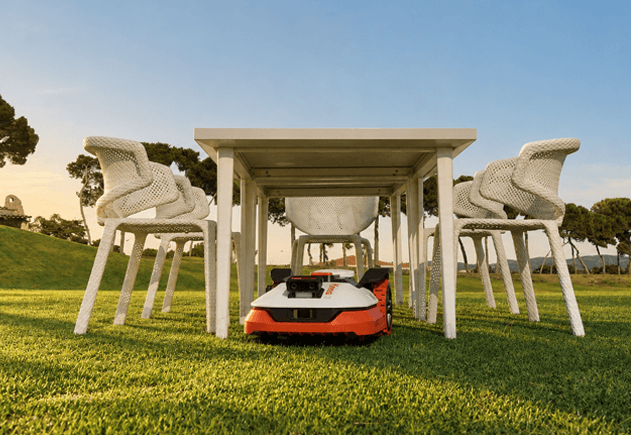
Pensiamo a una sedia lasciata sul prato. Il robot rasaerba deve rilevarla, valutare lo spazio disponibile, scegliere un percorso e controllare i propri movimenti per aggirarne le gambe. Deve poi riprendere il taglio senza lasciare inutilmente un’ampia zona d’erba non tagliata.
Se la sedia fa parte di una disposizione di arredi in uno spazio ristretto, il robot può anche dover riconoscere che il percorso che sta seguendo non porta a una soluzione e trovare un’altra via d’uscita.
Ogni passaggio dipende dalla qualità delle informazioni fornite dai sensori e dalla risposta del software. L’elenco delle funzionalità indica quali tecnologie sono disponibili; i test pratici mostrano ciò che il robot nel suo complesso è realmente in grado di fare.
Cosa ha evidenziato il confronto SGS
Il confronto condotto da SGS nel 2026 ha valutato quattro robot rasaerba premium venduti attraverso rivenditori specializzati sulla base di 12 diversi parametri.
Tutti e quattro hanno ottenuto 5 punti su 5 per la precisione del percorso nel test in area aperta. SGS ha valutato l’uniformità del taglio, la presenza di zone d’erba non tagliate e la regolarità e linearità dei percorsi di taglio.
Le differenze tra i risultati sono emerse più chiaramente nelle prove relative agli ostacoli, agli spazi ristretti e alla ricezione satellitare ridotta.
| Area di prova | Kress EyePilot | Robot A | Robot B | Robot C |
|---|---|---|---|---|
| Precisione del percorso | 5 | 5 | 5 | 5 |
| Rilevamento di ostacoli statici | 5 | 1 | 3 | 4 |
| Recupero da situazioni di blocco | 5 | 1 | 5 | 3 |
| Uscita da vicoli ciechi | 4 | 1 | 2 | 4 |
| Navigazione tra diverse zone | 5 | 5 | 1 | 4 |
| Gestione della perdita del segnale | 4 | 1 | 4 | 3 |
I punteggi sono espressi su una scala da 1 a 5. Queste sono alcune delle categorie incluse nel confronto completo.
Kress EyePilot ha ottenuto il punteggio più alto, da solo o a pari merito, in 11 delle 12 prove. Ha inoltre ottenuto il miglior punteggio complessivo, con 4,5 punti su 5, seguito dal Robot C con 3,8, dal Robot B con 3,7 e dal Robot A con 2,5.
Questa capacità di offrire prestazioni elevate in ambiti diversi è particolarmente rilevante nei giardini in cui un taglio preciso nelle aree aperte rappresenta solo una parte del lavoro. Ostacoli, passaggi tra diverse zone e condizioni di ricezione difficili possono influire sulla capacità del robot di portare a termine il lavoro in autonomia.
Il confronto non dimostra che i risultati siano dovuti a un singolo sensore o a una specifica tecnologia di posizionamento. SGS ha valutato le prestazioni dei robot nel loro complesso in condizioni di prova definite.
Cosa chiedere prima dell’acquisto
La configurazione del giardino dovrebbe essere il punto di partenza della valutazione. Prima di scegliere un robot rasaerba, è importante chiedere:
1. Con quale precisione è in grado di mappare il prato e i suoi confini?
2. Come reagisce a piccoli ostacoli e oggetti presenti lungo il suo percorso?
3. Riesce a uscire da spazi ristretti e vicoli ciechi senza bisogno di assistenza?
4. Riesce a spostarsi in modo affidabile tra zone separate del prato?
5. Cosa succede quando la ricezione satellitare diventa meno affidabile?
6. Un rivenditore specializzato può valutare il giardino e spiegare eventuali requisiti di installazione?
Queste domande aiutano a mettere in relazione le specifiche tecniche con il lavoro che il robot rasaerba dovrà effettivamente svolgere.
Un prato aperto e dalla configurazione semplice presenta esigenze diverse rispetto a un giardino con alberi maturi, arredi e passaggi stretti. La scelta più adatta dipende dalla capacità del sistema nel suo complesso di gestire queste condizioni.
Conclusioni
L’RTK fornisce una base di posizionamento precisa per il taglio robotizzato. Percezione, mappatura, controllo dei movimenti e software di navigazione trasformano queste informazioni sulla posizione in un lavoro efficace.
Nel confronto SGS, Kress EyePilot ha eguagliato tutti e tre i concorrenti nella precisione del percorso in area aperta e ha ottenuto il miglior risultato complessivo grazie alle prestazioni ottenute nell’insieme delle prove.
Per chi possiede un giardino, questo dimostra l’importanza di guardare oltre una singola tecnologia e valutare quanto autonomamente il robot sia in grado di gestire il giardino nel suo complesso.
Domande frequenti
L’RTK consente un posizionamento preciso, ma il robot ha bisogno anche di sistemi di mappatura, controllo dei movimenti e software di navigazione. Il rilevamento degli ostacoli e la capacità di reagire ai cambiamenti nel giardino richiedono sensori aggiuntivi.
Il V-SLAM utilizza elementi visivi per contribuire a determinare la posizione e il movimento del robot mentre crea o aggiorna una mappa. I sistemi di percezione tramite telecamere interpretano invece le immagini per riconoscere elementi come ostacoli o bordi del prato. Svolgono quindi compiti diversi, anche se entrambi utilizzano le immagini delle telecamere.
No. La qualità dei sensori, il software e il modo in cui vengono combinate le informazioni influiscono tutti sul risultato. Un maggior numero di informazioni può contribuire alla navigazione, ma il sistema nel suo complesso deve essere in grado di utilizzarle in modo efficace.
A seconda del prodotto e delle condizioni, possono aiutare il robot a superare interruzioni temporanee. Le stime basate sulle immagini e sul movimento presentano però dei limiti, quindi non è garantito che il robot possa continuare a funzionare ogni volta che la ricezione satellitare non è disponibile.
Tutti e quattro i robot rasaerba testati hanno ottenuto il massimo punteggio per la precisione del percorso in area aperta, mentre i punteggi sono risultati diversi nelle altre prove. Kress EyePilot ha ottenuto il punteggio complessivo più alto, dimostrando l’ampiezza delle sue prestazioni nell’ambito del confronto definito.
Condividi questo articolo



I robot rasaerba sono in grado di gestire passaggi stretti, vicoli ciechi e giardini suddivisi in più zone?
Scopri come i robot rasaerba affrontano passaggi stretti, vicoli ciechi e zone separate del prato.
9 Novembre 2026

Mappatura automatica: con quale precisione delinea il prato?
Creare una mappa è solo l’inizio. Scopri cosa rende davvero affidabile la mappatura automatica di un robot rasaerba.
2 Novembre 2026

Rilevamento degli ostacoli: cosa conta davvero in un giardino?
Il rilevamento è solo il primo passo. Scopri cosa serve per evitare efficacemente gli ostacoli in un giardino reale.
26 Ottobre 2026

Cosa succede quando un robot rasaerba perde il segnale RTK?
Alberi, edifici e interruzioni nei dati di correzione possono compromettere il posizionamento. Scopri come reagiscono i robot rasaerba.
12 Ottobre 2026

Network RTK vs. RTK con stazione base locale: qual è la differenza per i robot rasaerba?
Due soluzioni per un taglio preciso e senza filo perimetrale. Scopri le differenze tra Network RTK e una stazione base locale.
5 Ottobre 2026

Quattro robot rasaerba premium a confronto nel test SGS 2026
Quattro robot tagliaerba premium. Dodici prove SGS sul campo. Scopri quale ha avuto la meglio.
11 Settembre 2026


